Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Robotica ontwikkelaar, digitale illustrator, technisch schrijver, copywriter
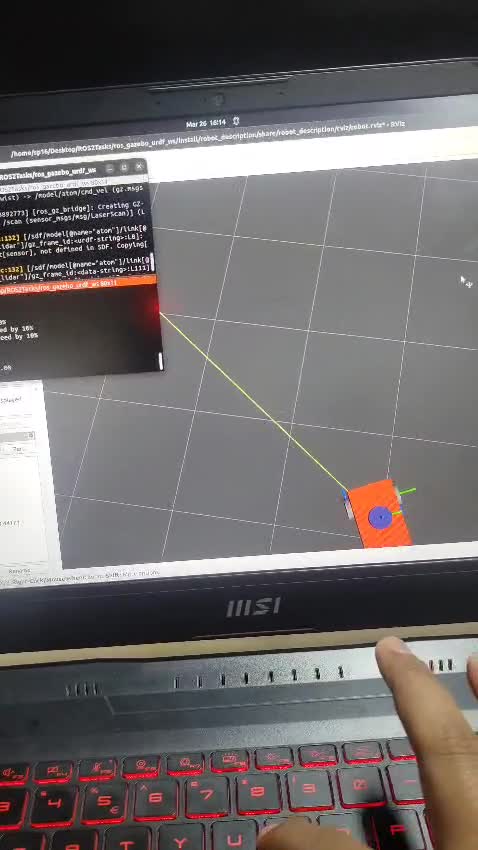
Heb je moeite met het debuggen van ROS2 nodes, het bouwen van Gazebo simulaties, of het schrijven van control scripts voor je robotica project?
Ik ben gespecialiseerd in ROS2 ontwikkeling, Gazebo physics simulatie, en autonome drone logica. Ik lever schone, gedocumenteerde en betrouwbare software die op maat is gemaakt voor jouw project.
Wat ik aanbied:
Waarom met mij werken?
Stuur me een bericht met je project details voordat je een bestelling plaatst, zodat we het beste pakket kunnen kiezen!

Platform:
NVIDIA Jetson
Sensoren:
Versnellingsmeter
•
Ultrasoon
•
Camera
•
Lidar
Automatische vertaling
Q1: Welke informatie moet ik aanleveren voordat ik begin?
Deel alsjeblieft je OS versie (bijvoorbeeld Ubuntu versie), ROS2 distributie (Humble, Iron, Jazzy), Gazebo versie, en een duidelijke beschrijving of script van wat je robot/drone moet doen.
Q2: Wat als mijn code specifieke hardware of ROS afhankelijkheden vereist?
Ik ben gespecialiseerd in pure ROS2 en Gazebo simulatieomgevingen. Als je project fysieke hardware omvat, kunnen we de control logica eerst valideren met gesimuleerde modellen om een naadloze integratie te garanderen.
Q3: Kun je werken met bestaande codebases of gebroken nodes debuggen?
Ja! Ik kan je bestaande ROS2 package of simulatieomgeving bekijken, de bugs of configuratiefouten identificeren, en een gereviseerde versie leveren met uitleg.