Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD


Automatische vertaling
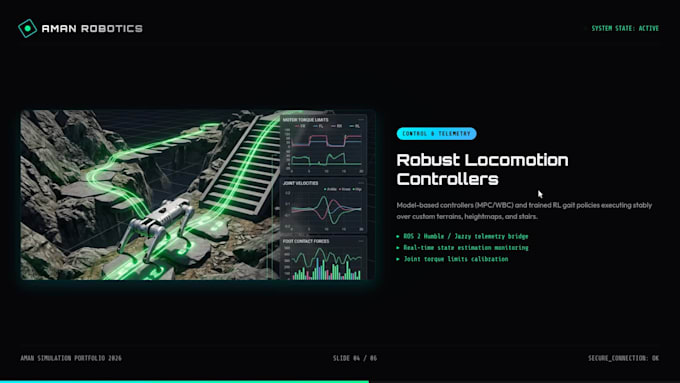
Loopbewegingen met benen behoren tot de moeilijkste problemen in robotica. Code die in simulatie goed werkt, breekt zodra het te maken krijgt met fysieke zwaartekracht, gewrichtsvertraging en oneffen terrein.
Ik ontwikkel productieklare virtueel-naar-fysiek control systemen voor legged robots met behulp van MuJoCo en fysieke SDKs (Unitree SDK2). Krijg een fysica-accurate simulatie, een getrainde Reinforcement Learning (RL) policy, of klassieke modelgebaseerde controllers die naadloos overgaan naar je fysieke hardware zonder schade.
Wat ik lever:
- Fysica-accurate MuJoCo omgeving (MJCF/URDF rigged en contact-afgesteld)
- Aangepaste control pipelines: WBC, MPC, of Reinforcement Learning (PPO/SAC)
- Sim2Real adaptatie: Latentie modellering, actuator netwerk profiling, en domein randomisatie
- ROS2/ROS bruggen: Stream telemetry, toestandsschatting, en padplanning commando's
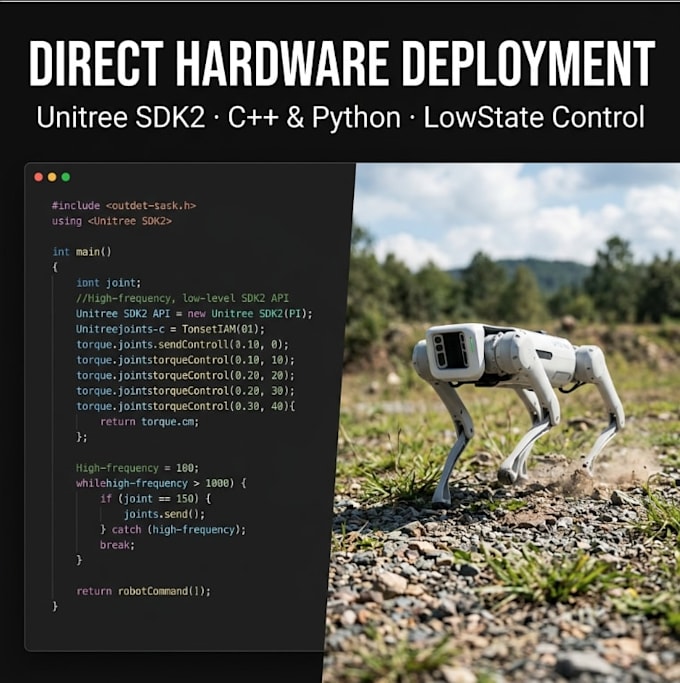
- Fysieke implementatie code: C++/Python scripts die gebruik maken van Unitree SDK2 LowState streaming
Of je nu werkt aan quadruped locomotion (Go2, B2) of humanoid control, ik overbrug de kloof tussen simulatie en echte uitvoering.
Neem contact op met je robot specificaties en doelomgeving voor een op maat gemaakte scope binnen 24 uur.
Robotics Expert
Talen
Automatische vertaling
Automatische vertaling
Q1. Welke robotplatforms ondersteun je?
Ik ben gespecialiseerd in quadrupeds (Unitree Go2, Go1, Aliengo, B2, ANYmal) en bipedale humanoids (Unitree H1, G1, aangepaste academische platforms). Als je robot een geldige URDF of CAD-model heeft, kan deze worden geïntegreerd in mijn control pipelines.
Q2. Wat is het verschil tussen MuJoCo en Isaac Sim voor legged robots?
MuJoCo is extreem snel, computationeel efficiënt en behandelt contact physics (zachte contacten, wrijving) met hoge wiskundige precisie, waardoor het de standaard is voor academisch onderzoek en R&D. Isaac Sim is geschikt voor grootschalige GPU-parallelisatie. Ik bied beide aan, maar raad MuJoCo aan voor snelle control prototyping.
Q3. Hoe overbrug je de Sim-to-Real (Sim2Real) kloof?
We overbruggen de kloof met drie technieken: (1) Domein randomisatie van massa's, wrijving en motorversterking; (2) Actuator netwerk modellering om fysieke gewrichtsvertragingen en koppelbeperkingen te simuleren; en (3) toevoegen van realistische sensorruis en latentie aan de observatiegeschiedenis van de policy.
Q4. Moet ik je mijn fysieke robot sturen?
Nee. Ik doe alle builds in simulatie op basis van jouw CAD/URDF specificaties. Ik schrijf de fysieke deployment wrapper om gebruik te maken van jouw platform's standaard SDK (bijvoorbeeld Unitree SDK2). Je voert de tests lokaal uit, stuurt me de observatielogs en we itereren op afstand.
Q5. Wat is Unitree SDK2 "LowState Streaming" en waarom is dat belangrijk?
LowState streaming stelt ons in staat om de standaard high-level controller van de robot te omzeilen en raw joint angles, snelheden en koppel direct op hoge frequenties (tot 500Hz-1kHz) te lezen en schrijven. Dit is essentieel voor het uitvoeren van aangepaste locomotiegedragingen, trot profielen of RL policies.
Q6. Welke software stack gebruik je?
De basale stack bestaat uit Python 3.10+, MuJoCo (mujoco-python), ROS 2 (Humble/Jazzy), PyTorch (voor RL pipelines) en C++ (voor SDK2 low-level hardware communicatie). Ik zorg dat alle pakketten overeenkomen met de lokale ontwikkelomgeving van jouw team.
Q7. Onderteken je non-disclosure agreements (NDA's)?
Ja. Ik onderteken regelmatig NDA's voordat ik proprietary CAD modellen, URDF definities of fysieke telemetry logs ontvang. Jouw ontwerpen en metrics worden nooit gedeeld of gebruikt in mijn publieke portfolio zonder expliciete toestemming.
Q8. Kun je ons helpen onze Gazebo of Webots controllers te migreren?
Ja. Ik kan je bestaande controllers (bijvoorbeeld ROS controllers of aangepaste PyBullet nodes) vertalen naar MuJoCo, optimaliseren voor MuJoCo's snellere contactoplossing en betrouwbaarder contacttracking.
Q9. Wie bezit de code en getrainde neural networks?
Na afronding van het project en het vrijgeven van de mijlpaal, bezit jij 100% van de code, scripts, configuraties en getrainde modelgewichten (ONNX/TorchScript) met volledige commerciële rechten.
Q10. Hoe werken mijlpalen voor deze high-ticket projecten?
Voor standaard- en premium pakketten splitsen we het project in 3 tot 5 mijlpalen (bijvoorbeeld Env Build, Policy Training, SDK Integratie, Hardware Validatie). Elke mijlpaal wordt afgesloten met een video demo en code levering. Je financiert de volgende mijlpaal pas nadat je de huidige hebt goedgekeurd.