Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Robotica-expert
ROS2 robotica in de echte wereld: verder dan de simulatie
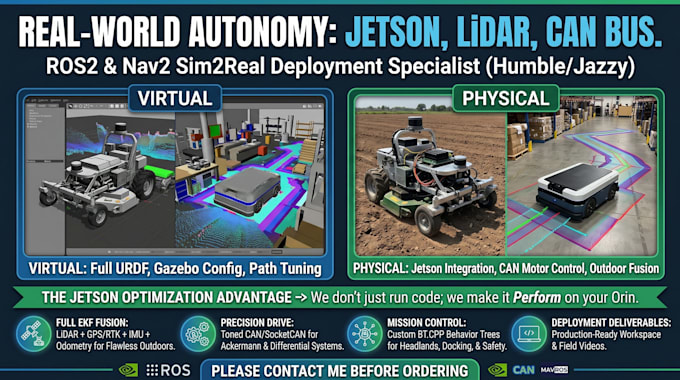
Stop met worstelen met alleen Gazebo-sets. Ik bouw autonome robots die de echte wereld verkennen met Jetson Orin, LiDAR en CAN bus integratie. Of het nu een landbouwrover of een magazijn cobot is, ik lever een productieklare ROS2 workspace.
WAT JE KRIJGT
WAAROM KIES JE VOOR MIJ?
Ik ben gespecialiseerd in Outdoor & Industriële autonomie. Mijn ervaring omvat het inzetten van Nav2 op landbouwrobots voor headland turning, GPS waypoint missie logica en multi-mode switching (Ackermann/Differential).
TECH STACK
ROS2 | Nav2 | BT.CPP | Gazebo | EKF | Jetson Orin | SocketCAN | C++ | Python
Ideaal voor startups, onderzoekers en MVP ontwikkeling.
STUUR ME EERDER EEN BERICHT VOORAF AAN DE BESTELLING om je hardware specificaties te bespreken. Ik reageer binnen 1 uur!
Automatische vertaling
Welke ROS2 versie?
Humble en Jazzy. De code gebruikt standaard interfaces.
Echte hardware of simulatie?
Beide. Ik zet het in op Jetson, RPi en aangepaste robots met LiDAR/camera's/CAN bus.
Welke SLAM?
slam_toolbox, Cartographer of RTABMap. Ik adviseer de beste voor jouw setup.
ArduPilot/PX4?
Ja, via MAVROS. Ervaring met productie en GPS waypoint navigatie.
Source code inbegrepen?
Ja, volledig gedocumenteerd en gecommentarieerd. Jij bezit alles.
Wijzigingen na levering?
Kleine aanpassingen gratis binnen het aantal revisies. Uitbreidingen via nieuwe bestelling.