Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Robotica en Automatiseringsingenieur
Ben je op zoek naar een ROS2 ontwikkelaar om een autonome mobiele robot te bouwen, simuleren of configureren?
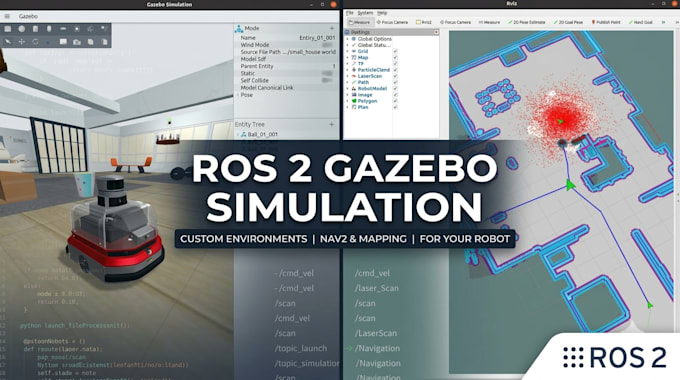
Ik bied ROS2-gebaseerde robotics ontwikkeling en simulatie diensten voor autonome mobiele robots (AMRs), magazijnrobots, onderzoeksprototypes en robotics toepassingen.
Wat ik kan ontwikkelen:
ROS2 robot simulatie met Gazebo
URDF/Xacro robotmodel configuratie
LiDAR en camera sensor integratie
SLAM en 2D kaartgeneratie
AMCL localisatie
Nav2 autonome navigatie
Padplanning en obstakelvermijding
Waypoint-gebaseerde navigatie
Aangepaste Gazebo omgevingen
Python/C++ ROS2 knooppunten
Launch-bestanden en projectdocumentatie
Technologieën:
ROS2 | Gazebo | Nav2 | SLAM Toolbox | RViz2 | Python | C++ | URDF | OpenCV
Wat je ontvangt:
Georganiseerde ROS2 project workspace
Broncode en configuratiebestanden
Simulatie- en navigatie-instellingen
Installatie- en uitvoeringsinstructies
Demo-video of screenshots
Ondersteuning bij het oplossen van afgesproken project-gerelateerde issues
Of je nu een magazijn-AMR ontwikkelt, een robotics concept test, of een onderzoeksprototype bouwt, ik kan je helpen jouw wensen om te zetten in een werkende simulatie.
Neem contact met mij op voordat je bestelt zodat we jouw robotmodel kunnen bespreken