Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr


Automatische vertaling
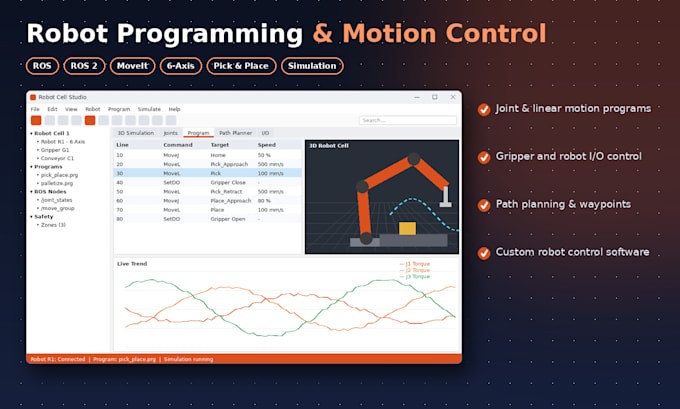
Je cell heeft een robot, een PLC en een pendant, maar geen enkel scherm waarop je engineers vertrouwen? Ik bouw Windows workbench software rondom je robotcel: live joint en TCP readback, named station I/O, simulatie en gated commands die nooit zonder bevestiging worden uitgevoerd.
Portfolio: een controleplatform voor robotcellen voor een zes-assige cel met joint readback, named I/O met live 0/1, TCP pose, pick-cycle simulatie op de bench PC, en een read-only standaard met bevestigde writes en een sessielog.
Wat ik voor je kan bouwen:
Stack: C#/.NET, WPF over een robot- en I/O-abstraction layer.
Ik vervang je robotcontroller niet of bedenk geen veiligheidslogica: sequences en interlocks worden samen met jou vastgesteld. Jij bezit de broncode.
Premium / grote projecten: maatwerk offerte met milestone betalingen.
Stuur me je robot, controller en interface voordat je bestelt.
CAN Bus, Industrial and Robotics Desktop Software Engineer
Talen
Automatische vertaling
Automatische vertaling
Vervang je de robotcontroller of teach pendant?
Nee. Ik bouw er software omheen: readback, stationschermen, simulatie en een gated pad voor de commands die jij goedkeurt. Bewegings- en veiligheidssystemen blijven in jouw controller.
Welke robots en controllers ondersteun je?
Elke controller die een gedocumenteerde PC-interface of SDK biedt. Vertel me het merk robot, model controller en interface, en ik bevestig de haalbaarheid voordat je bestelt.
Kunnen we het proberen voordat de cel vrij is?
Ja. Simulatie maakt deel uit van het werk en gebruikt hetzelfde joint en I/O-model als live. Definitieve controles vinden nog steeds plaats op de echte cel.
Is dit ROS-ontwikkeling?
Nee. Deze dienst is een Windows desktop workbench voor industriële cellen. Als jouw cel ook een ROS-systeem heeft, kan ik gegevens ervan alleen lezen via een afgesproken interface.
Wat dekt het Basic pakket?
Basic is voor één kleine, duidelijk afgebakende taak, zoals een enkele feature of een kleine fix. Grotere bugs, debugging van grote codebases of nieuwe modules vereisen Standard, Premium of een op maat gemaakt aanbod. Stuur me gerust een bericht voordat je bestelt, zodat ik de scope kan bevestigen.