Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Embedded Firmware, IoT en PCB-ontwerper
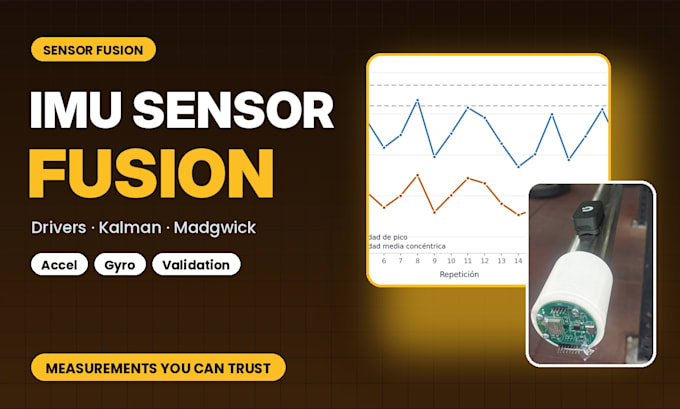
Heb je een apparaat met een versnellingsmeter, gyroscoop of een volledige IMU maar zijn de data ruiserig, driftig of niet betrouwbaar? Ik zet ruwe sensor data om in metingen die je kunt vertrouwen.
Dit pakket bevat: een C-driver voor één IMU via SPI of I2C (configuratie, FIFO, interrupts), basale kalibratie, oriëntatie- of bewegingsschatting met een Madgwick- of Kalman-filter, en een validatieverslag met echt opgenomen data en grafieken.
Typische toepassingsgevallen: wearables en sport trackers, bewegingsdetectie, tilt en oriëntatie, stap- of herhalingstelling, trillingsbewaking.
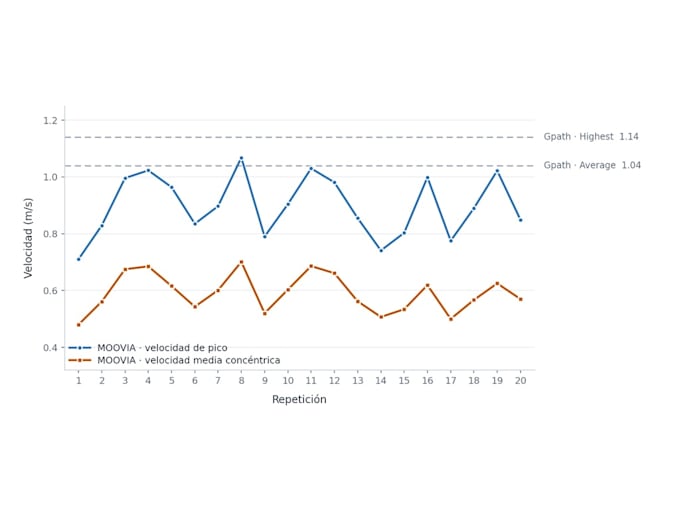
Bewezen op mijn eigen product MOOVIA: een IMU-gebaseerde halter-velocity-sensor met Madgwick-, Kalman- en ZUPT-fusie, 999 Hz bemonstering en een verschil van 0,03 m/s ten opzichte van een commercieel referentiesysteem.
Stuur me een bericht met jouw sensormodel en doelstelling voor het plaatsen van een bestelling.


Platform:
ESP32
Sensoren:
Versnellingsmeter
•
Positie
•
Gyroscope
Expertise:
Firmware development
•
testing
•
Signal processing