Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
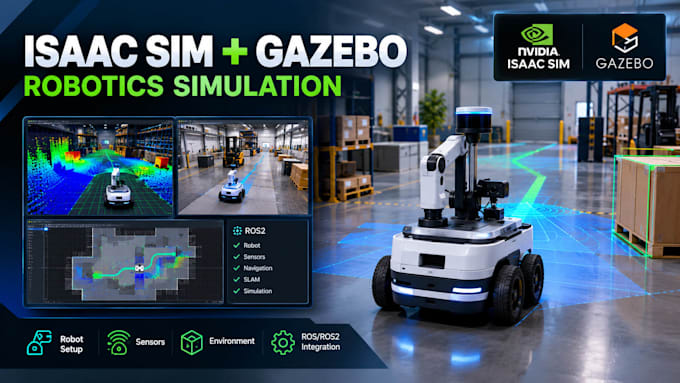
Heb je een betrouwbare robotics simulation nodig voor ontwikkeling, testen of onderzoek?
Ik maak geavanceerde NVIDIA Isaac Sim en Gazebo simulaties ontworpen voor realistische robotics workflows, sensor testen, navigatie en ROS/ROS2 integratie.
Wat ik kan maken:
Kwaliteitsgericht, georganiseerd en afgestemd op jouw projectvereisten.
Of je nu een eenvoudig prototype nodig hebt of een volledige robotics simulatieomgeving, ik help je jouw concept om te zetten in een werkende simulatie.
Neem contact met me op voordat je bestelt, zodat ik je wensen kan bekijken en de juiste setup kan aanbevelen.
Automatische vertaling
Kun je werken met ROS2?
Ja, ik kan ROS2 integreren met Isaac Sim of Gazebo.
Kun je sensoren simuleren?
Ja. Ik kan camera's, LiDAR, IMU en andere ondersteunde sensoren configureren.
Kun je aangepaste omgevingen maken?
Ja, ik kan omgevingen en scenario's maken op basis van jouw wensen.
Kun je werken met een bestaand robotmodel?
Ja. Je kunt je robotmodel en projectbestanden aanleveren voor integratie.
