Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
pcb ontwerp, embedded systeem en firmware ontwikkeling
Hallo en welkom!
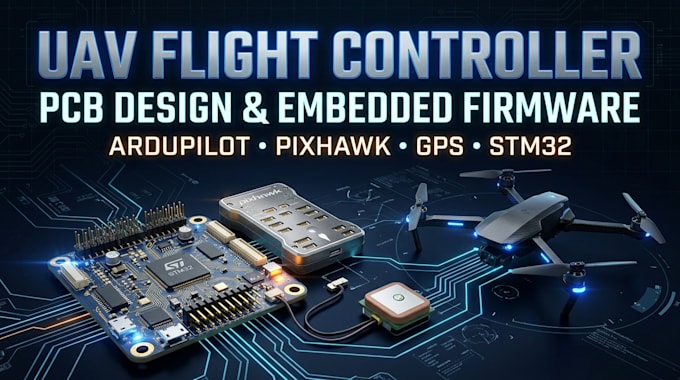
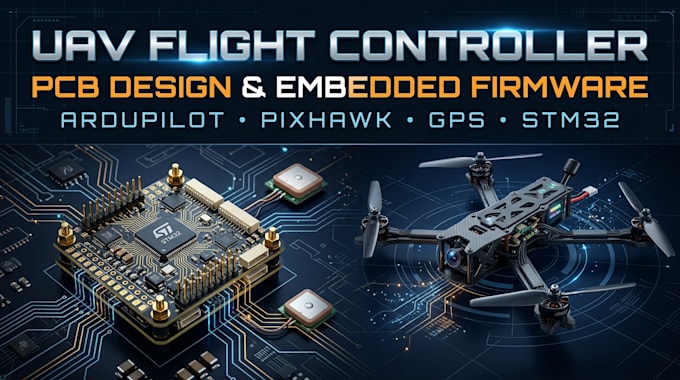
De stabilliteit van een UAV hangt van meer af dan alleen de vluchtcontroller. Betrouwbare sensorverwerking, nauwkeurige signaalverwerking, reactie van actuators, stroomintegriteit en communicatie tussen subsystemen moeten samenwerken binnen strikte timingvoorwaarden. Ik ontwikkel op maat gemaakte UAV-elektronica en embedded besturingsoplossingen die ontworpen zijn rond deze eisen, zodat drones van concepten naar praktische, geïntegreerde vluchtbesturingssystemen getransformeerd kunnen worden.
Wat ik Lever:
Waarom kiezen voor mij?
Stuur nu een bericht en laten we jouw UAV-concept omzetten in een professioneel ontwikkelde vluchtbesturingssysteem!!!
Automatische vertaling
Welke soorten drone- en UAV-projecten ondersteun je?
Ik ondersteun op maat gemaakte UAV’s, multirotor-drones, vliegtuigen met vaste vleugels, experimentele autopilotsystemen en maatwerk vluchtcontroller-ontwikkeling.
Kun je een aangepaste drone flight controller PCB ontwerpen?
Ja. Ik kan op maat gemaakte UAV- vluchtcontroller-PCB's ontwerpen, inclusief schema's, componentkeuze, PCB-layout, stroombeheer en fabricagebestanden.
Werk je met ArduPilot?
Ja. Ik kan helpen met ondersteuning voor hardware-integratie van ArduPilot, bordconfiguratie, randapparatuur-instelling en firmwaregerelateerde ontwikkeling, afhankelijk van jouw wensen.
Kun je Pixhawk-compatibele hardware ontwikkelen?
Ja. Ik kan UAV-besturingshardware ontwerpen rond compatibele componenten en interfaces. De compatibiliteit hangt af van de gekozen processor, sensoren en hardware-architectuur.
Kun je GPS- en navigatiemodules integreren?
Ja. Ik kan GPS/GNSS-modules integreren en ondersteunde communicatie-interfaces configureren voor positie- en navigatiedata.