Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI
Ingenieursideeën tot leven brengen
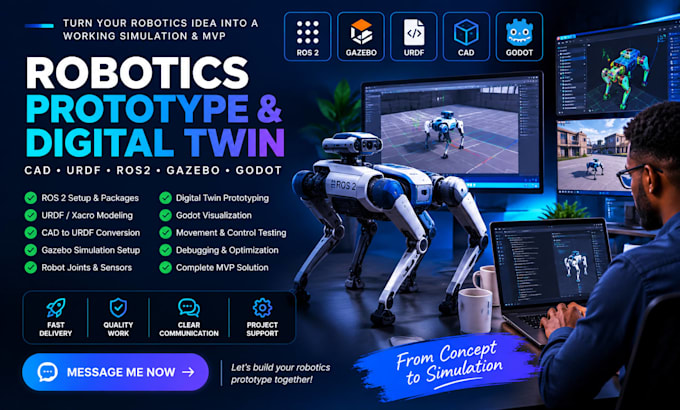
Nodig voor een werkend robotics prototype of digitale tweeling voor jouw volgende project? Ik help je je concept om te zetten in een werkbare, testbare robotics-simulatie met ROS 2, Gazebo, URDF, CAD en Godot.
Of je nu werkt aan een MVP, robotbeweging valideert, een mechanisch ontwerp test of een interactieve simulatie bouwt, ik help je een gestructureerde oplossing te creëren die past bij jouw projectdoelen.
Waar ik mee kan helpen:
Perfect voor startups, onderzoekers, studenten, warehouse robots, robotarmen, inspectierobots, bezorgrobots en industriële robotica.
Tools kunnen ROS2 + Gazebo + RViz + URDF/Xacro + Python/C++ + CAD omvatten.
Stuur me voor het bestellen een bericht met jouw robotidee, beschikbare bestanden, gewenste functies en het verwachte resultaat.
Automatische vertaling
Kun je mij helpen een robotics MVP vanaf nul te bouwen?
Ja! Ik help graag een robotics MVP te ontwikkelen op basis van jouw concept, inclusief robotmodellering, ROS 2-setup, URDF-configuratie en Gazebo-simulatie. Deel je wensen zodat ik de scope kan bevestigen.
Kun je mijn CAD-model omzetten naar een URDF-robotmodel?
Ja, ik kan je CAD-model klaarmaken voor robotics-simulatie, inclusief linkstructuren, koppelingen, coördinatentrams en URDF/Xacro-configuratie. Lever je CAD-bestanden en de gewenste simulator aan.
Werk je met ROS 2 en Gazebo-simulatie?
Ja! Ik kan helpen met ROS 2-pakketten, robotbeschrijvingen, simulatie-omgevingen, sensoren-integratie, bewegingstesten en troubleshooter. Geef je ROS 2-distributie en Gazebo-versie aan.
Kun je een digitale tweeling bouwen of mijn robot visualiseren in Godot?
Ja, ik kan een digitale-tweeling-prototype of interactieve robotvisualisatie maken met geschikte tools, waaronder Godot waar passend. De scope hangt af van jouw robotmodel, simulatie-eisen en gewenste interacties.
Wat heb je van mij nodig voordat je begint?
Lever alsjeblieft jouw concept, CAD- of 3D-bestanden indien beschikbaar, gewenste tools, beoogt robotgedrag en verwachte deliverables. Als je twijfelt over de technische opzet, stuur me dan eerst een bericht zodat we de beste aanpak voor jouw MVP kunnen afstemmen.
