Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI

Automatische vertaling
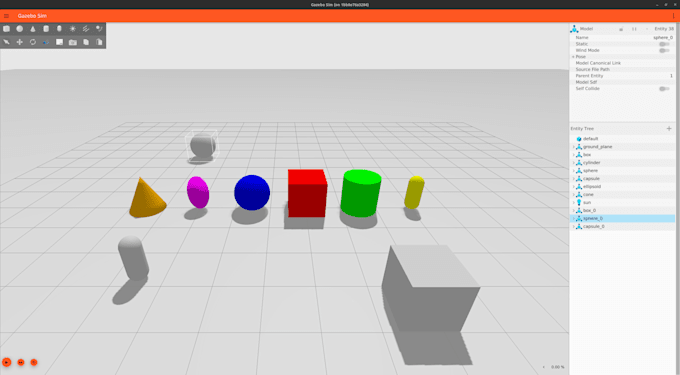
Heb je problemen met je ROS 2- of Gazebo-simulatie? Ik help je problemen identificeren, configuratieproblemen oplossen en ervoor zorgen dat jouw robotica-project draait.
Mijn diensten omvatten:
Gereedschap en technologieën:
ROS 2, Gazebo Sim, Python, Linux, Docker.
Wat je ontvangt:
Ik werk voornamelijk met bestaande projecten en duidelijk afgebakende taken. Volledig maatwerk robotontwikkeling, complexe navigatiesystemen, hardware-firmware en grootschalige simulatie-omgevingen vereisen een aparte beoordeling.
Neem contact met mij op voordat je complexe projecten bestelt. Ik communiceer voornamelijk via Fiverr-berichten en geef de voorkeur aan duidelijke, gedocumenteerde technische vereisten.
Python Developer , Robotics Researcher
Talen
Automatische vertaling