Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
AI-ontwikkelaar, computer vision en intelligente automatisering
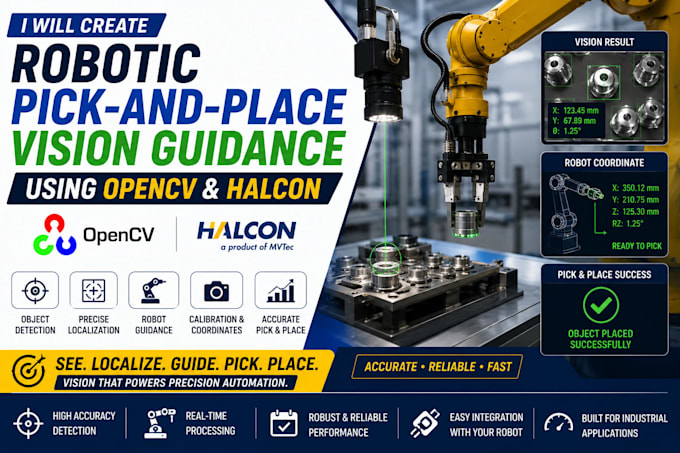
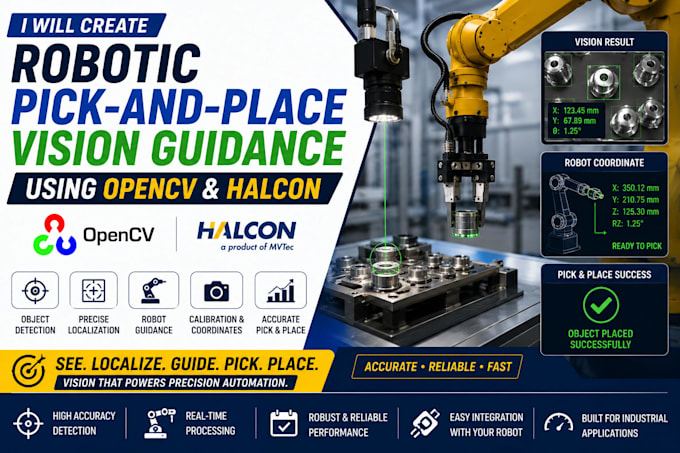
Ik ontwikkel een robotisch pick-and-place vision guidance systeem met OpenCV, HALCON en computer vision, afgestemd op jouw robot, camera en productieproces.
Ik kan de vision pipeline ontwikkelen die nodig is om objecten te lokaliseren, identificeren, meten en een robot naar het doel te leiden. Het systeem kan objectdetectie, beeldverwerking, coördinaatextractie, positiebepaling en communicatie met jouw robotcontroller afhandelen.
Wat ik kan bouwen:
Ik kan werken met jouw bestaande camera, robot, HALCON/OpenCV project of vision hardware, of het systeem vanaf nul ontwikkelen.
De oplossing kan worden aangepast voor verschillende objectvormen, oriëntaties, verlichtingsomstandigheden, camerastandpunten en robotconfiguraties.
Stuur me jouw robotmodel, camerainstelling, voorbeeldbeelden, doelobjecten en vereiste pick-and-place workflow, en ik ontwerp de