Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI
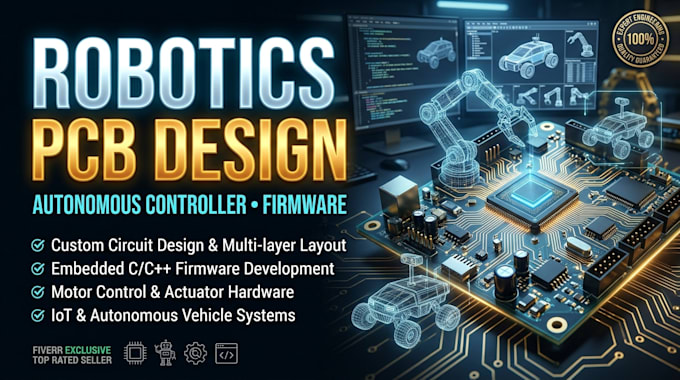
PCB-ontwerp, embedded-systeem firmware-ontwikkeling
HALLO EN WELKOM!
Ik help je bij het ontwikkelen van op maat gemaakte robotica-elektronica, inclusief ontwerp van besturings-PCB, microcontroller-integratie, motorsturing, randapparatuurconnectiviteit, voedingen en embedded firmware voor autonome voertuigen en robotplatforms.
Of je nu een mobiele robot, een autonome terreinauto, een AGV, een onderzoeksrobot of een aangepast robotprototype ontwikkelt, ik kan helpen jouw functionele vereisten om te zetten in een praktische hardware- en firmware-architectuur.
Wat ik Lever:
Waarom voor mij kiezen?
Klaar om jouw robotica- of autonome voertuigconcept om te zetten in een functioneel elektronisch systeem? STUUR NU EEN BERICHT!!!
Specialisatie:
Circuit design
•
Schema's
•
Lay-out
•
Analyse
•
Gerber
Bestandsformaat:
Gerber
•
STEP
•
VRML
•
SCH
•
3DS
Software:
Allegro
•
Altium ontwerper
•
Eagle CAD
•
EasyEDA
•
KiCad
•
LabVIEW
Automatische vertaling
Kun je een aangepaste robotica-besturings-PCB ontwerpen?
Ja. Ik kan een besturings-PCB ontwerpen op basis van jouw MCU, sensoren, motorinterfaces, voedingseisen en robotplatformarchitectuur.
Kun je embedded firmware ontwikkelen?
Ja. Ik kan embedded C/C++-firmware ontwikkelen voor randapparatuur, sensorgegevensverzameling, motorbediening, communicatie en andere afgesproken functies.
Kun je DC-, stappen- of BLDC-motoren integreren?
Ja. Ik kan passende motorstuurinterfaces ontwerpen of integreren op basis van het motor-type, voedingsspanning, stroomvereisten en besturingsmethode.
Kun je lidar-, IMU-, GPS- en ultrasone sensoren integreren?
Ja. Compatibele sensoren en modules kunnen volgens jouw toepassingen, interface-eisen en gekozen controller worden geïntegreerd.
Kun je autonome navigatie ontwikkelen?
Ik kan de vereiste hardware-interfaces en embedded besturingsfuncties ondersteunen. Geavanceerde navigatie, mapping, SLAM, obstakelvermijding en planningsalgoritmen dienen apart te worden gespecificeerd op basis van het platform en de rekenkracht.
Kun je werken met ROS of een op Linux gebaseerde controller?
Afhankelijk van jouw platform kan ik helpen met hardware-integratie en embedded interfaces voor systemen die ROS of Linux gebruiken. Volledige ROS-toepassingsontwikkeling of systeemintegratie kan een aparte scope vereisen.
Zit fabricage en real-world testen bij de service inbegrepen?
Standaard niet. Fabricage, assemblage, calibratie, praktische tests en validatie van autonome voertuigen kunnen afzonderlijk worden geoffreerd. Veiligheidskritische functies dienen onder gecontroleerde omstandigheden te worden gevalideerd voor gebruik.