Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
PCB ontwerp, embedded systemen, IOT en firmware ontwikkeling
Heb je moeite om de motoren, sensoren en besturing van je robot met elkaar te verbinden tot één betrouwbaar systeem?
Ik ontwerp op maat robotica PCB's en embedded hardware met ESP32, motorsturen, ROS2-compatibele interfaces, LiDAR- en IMU-sensoren om jouw robotics-project tot leven te brengen.
Wat ik voor jou kan doen:
Of je nu een autonoom mobiel robot bouwt, een onderzoeksprototype of een robotics MVP, ik help je een praktische hardwareoplossing te ontwikkelen die aan jouw eisen voldoet.
Waarom met mij werken?
De pakketten beginnen bij $100. Eindprijs is afhankelijk van de complexiteit van de PCB, motorspecificaties, sensorvereisten, firmware en ROS2-integratie.
Stuur me een bericht voordat je bestelt om je project te bespreken en het juiste pakket te kiezen.
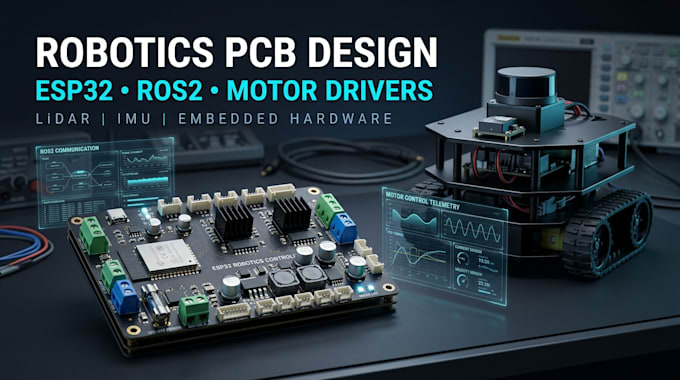
Automatische vertaling
Kun je een aangepaste PCB ontwerpen voor een robotica-project?
Ja. Ik kan helpen bij het ontwerpen van een aangepaste robotics-PCB, inclusief schema’s, componentkeuze, PCB-layout, motorinterfaces, sensoraansluitingen en productiehandleiding volgens de afgesproken scope.
Ondersteun je ESP32 en STM32 controllers?
Ja. De hardware-architectuur kan worden ontworpen rondom ESP32, STM32 of een andere geschikte controller op basis van de verwerkings-, connectiviteits- en randvoorwaarden van jouw robot.
Kun je motor drivers integreren in de PCB?
Ja. Aandrijfcircuits en interfaces voor motoren kunnen worden ontworpen voor ondersteunde DC-, BLDC- of stappenmotoren. Lever alsjeblieft het motorvermogen, de stroom, de besturingsmethode en de encoder-eisen aan.
Kun je LiDAR- en IMU-sensoren integreren?
Ja. Ik kan geschikte hardware-interfaces ontwerpen voor LiDAR, IMU, wielencoders en andere ondersteunde sensoren, rekening houdend met hun elektrische en communicatieve vereisten.
Kun je de hardware compatibel maken met ROS2?
Ja. Ik kan passende communicatie-interfaces plannen en implementeren tussen de robothardware en een op ROS2 gebaseerd systeem. De exacte integratie hangt af van de host-computer, microcontroller, transportprotocol en vereiste ROS2-nodes.
Ontvang ik productieklare PCB-bestanden?
Productiedocumentatie kan schema’s, PCB-bronbestanden, Gerber-bestanden, boorbestanden en een stuklijst bevatten, afhankelijk van het pakket. Fysieke fabricage en assemblage zijn niet inbegrepen tenzij afzonderlijk overeengekomen.
Kun je werken aan een bestaand robot- of PCB-ontwerp?
Ja. Bestaande ontwerpen kunnen worden beoordeeld, uitgebreid of aangepast. Deel gerust jouw schema, PCB-bestanden, firmware, componentdatasheets of ROS2-architectuur zodat het werk nauwkeurig kan worden ingeschat.
