Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
pcb ontwerp embedded systeem en firmware ontwikkeling
HALLO EN WELKOM!
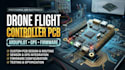
Ik ontwerp op maat gemaakte drone vluchtbediening PCBs, GPS-integratie, ArduPilot-compatibele hardware en embedded firmware afgestemd op jouw UAV-architectuur. Of je nu werkt aan een multirotor, een vliegend model met vleugels, een autonome drone of een aangepaste UAV‑plaatform, ik help je de elektronica en het embedded besturingssysteem rondom jouw eisen te ontwikkelen.
Wat ik lever;
Waarom voor mij kiezen?
Neem vandaag nog contact op voor maatwerk drone PCB-ontwerp, ArduPilot-integratie, GPS en embedded firmware, afgestemd op jouw project! STUUR NU EEN BERICHT!
Specialisatie:
Circuit design
•
Schema's
•
Lay-out
•
Analyse
•
Gerber
Bestandsformaat:
Gerber
•
STEP
•
VRML
•
SCH
•
3DS
Software:
Allegro
•
Altium ontwerper
•
Eagle CAD
•
EasyEDA
•
KiCad
•
LabVIEW
Automatische vertaling
Kun je een aangepaste drone flight controller PCB ontwerpen?
Ja. Ik kan een aangepaste vluchtcontroller PCB ontwerpen rondom jouw MCU, sensoren, GPS/GNSS-ontvanger, communicatieinterfaces, stroomarchitectuur en UAV-eisen.
Kun je een ArduPilot-compatibele flight controller ontwerpen?
Ja, ik kan hardware ontwerpen die geschikt is voor ArduPilot-compatibiliteit. De exacte MCU, perifere configuratie, borddefinitie, bootloader en firmware-doel moeten worden gecontroleerd aan de hand van de geldende ArduPilot-eisen.
Kun je GPS- en GNSS-modules integreren?
Ja. Ik kan ondersteunde GPS/GNSS-ontvangers integreren via geschikte communicatie-interfaces, met verbindingen voor positionering, navigatiegegevens en andere ondersteunde functies.
Kun je IMU-, barometer- en kompas sensoren integreren?
Ja. Het ontwerp kan compatibele versnellingsmeters, gyroscopen, barometers, magnetometers en andere sensoren verwerken op basis van interface-, elektrische en mechanische vereisten.
Kun je een bestaand vluchtcontroller-ontwerp aanpassen?
Ja. Deel je bestaande schema, PCB‑lay-out, firmware-repository, hardware specificaties en de aanpassingen die je nodig hebt, zodat ik de reikwijdte kan beoordelen.
Kun je aangepaste embedded firmware ontwikkelen?
Ja. De firmware-omvang kan bestaan uit perifere drivers, sensorgegevens, gegevensacquisitie, hardwareconfiguratie, diagnostiek en andere afgesproken functies. Volledige integratie van vluchtbesturingssoftware is een aparte scope indien nodig.
Kun je telemetrie en radio-communicatie ondersteunen?
Ja. Ik kan geschikte interfaces ontwerpen voor telemetry-radio's, seriële communicatie, CAN, USB en andere ondersteunde communicatiemogelijkheden.