Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Automotive ECU PCB en Embedded Systems engineer
Hallo! Welkom bij mijn gig. Deel je ROS2 robotica wensen, robotplatform, sensoren, simulatiebehoeften of bestaande projectbestanden, en ik help je de juiste oplossing te ontwikkelen.
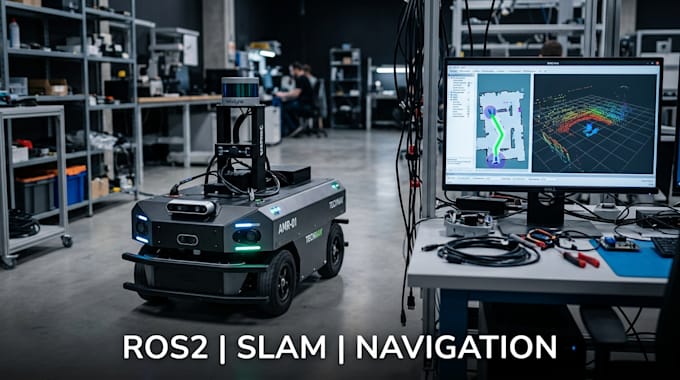
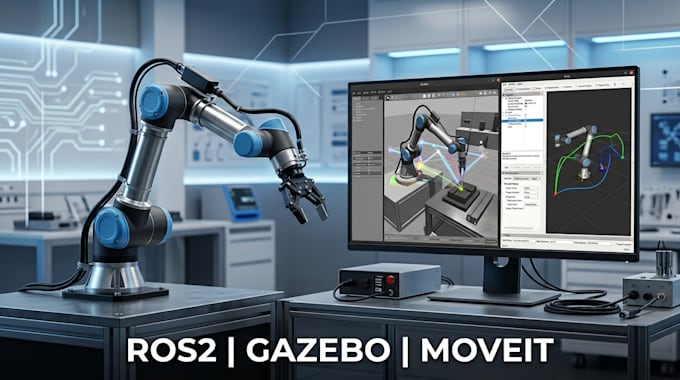
Ik ontwikkel op maat gemaakte ROS2 robotica systemen, autonome robots, SLAM, navigatie, Gazebo simulatie en MoveIt oplossingen voor mobiele robots, robotarmen en intelligente autonome platforms.
Ik richt me op betrouwbare robot communicatie, sensorintegratie, mapping, lokalisatie, padplanning, simulatie en hardware-integratie, afgestemd op jouw wensen.
WAT IK BIED
WAAROM KIEZEN VOOR MIJ
Stuur je robot specificaties, ROS2 versie, sensoren, simulatiebehoeften, bestaande code of projectbestanden, en laten we jouw robotoplossing ontwikkelen.
Specialisatie:
Circuit design
•
Schema's
•
Lay-out
•
Voetafdruk
Bestandsformaat:
Gerber
•
STEP
•
VRML
•
BRD
•
SCH
Software:
Allegro
•
Cadans OrCAD
•
Eagle CAD
•
KiCad
•
LabVIEW
•
Matlab
Automatische vertaling
Kun je ROS2 autonome robots ontwikkelen?
Ja, ik kan ROS2-gebaseerde autonome robot systemen ontwikkelen met sensorintegratie, navigatie en controle.
Kun je SLAM en Nav2 implementeren?
Ja, ik kan SLAM, mapping, lokalisatie en Nav2 navigatie configureren voor compatibele robotplatforms.
Ondersteun je Gazebo simulatie?
Ja, ik kan Gazebo simulaties maken en configureren voor ROS2 robotica projecten.
Kun je werken met MoveIt?
Ja, ik kan MoveIt oplossingen ontwikkelen voor robotarmen, bewegingsplanning en manipulatie taken.