Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI
Drone-, PCB-, Embedded Firmware- en ROS 2 Robotics Engineer
Niveau 1
Voldoet aan bepaalde prestatiecriteria en toont een sterke potentie op de marktplaats.
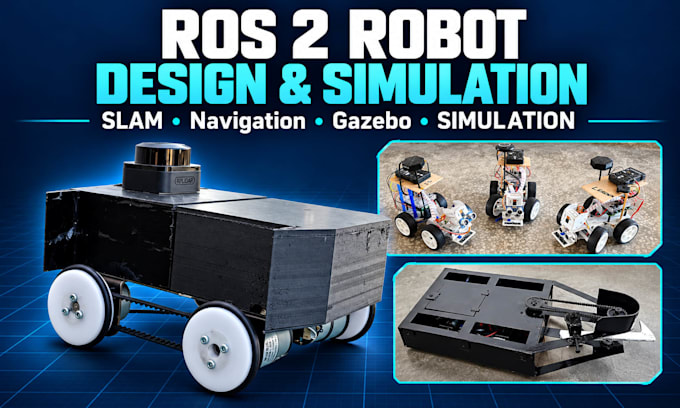
Is jouw robot aan het rijden maar geen kaart aan het maken of navigeren? Ik ontwikkel ROS 2-software zodat jouw mobiele robot een kaart kan bouwen met SLAM, zichzelf kan lokalizeren en naar doelen kan navigeren met Nav2, getest in Gazebo-simulatie en op echte hardware.
Wat ik opzet
- ROS 2-werkruimte, URDF/Xacro-robotmodel en TF-tree
- Lidar-, wielencoder- en IMU-stuurprogramma’s met odometry-fusie (robot_localization)
- SLAM-kaarting met slam_toolbox, kaart opslaan en bewerken
- Nav2: AMCL, costmaps, planners, afstelling van controllers en waypoints
- Gazebo-simulatie-wereld en RViz-weergaven
- Camera en YOLO-objectdetectie op aanvraag
Gemaakt en getest door mij: een ROS 2-robot met Raspberry Pi 4, RPLidar C1, encoder-motoren en Nav2 die onbekende kamers in kaart brengt, en een leidend-volgend robotswarm met Raspberry Pi, Pixhawk, MAVLink, MQTT en YOLOv5.
Hoe hardware werkt: ik ontwikkel in Gazebo en op mijn eigen lidar-robot, waarna ik jou begeleid op jouw robot via een live beeldschermdeling. Robothardware is niet inbegrepen.
Stuur voordat je bestelt jouw robot, ROS 2-versie, sensoren en doel.

Automatische vertaling
Q1. Welke ROS 2-versies ondersteund je?
Geef voordat je bestelt aan welke ROS 2-distributie en Ubuntu-versie jij hebt. Ik zet pakketten klaar voor die versie en controleer eerst of jouw lidar-driver werkt.
Q2. Heb ik een fysieke robot nodig?
Nee. Standaard en Premium bevatten een Gazebo-simulatie. Als je een robot hebt, begeleid ik je om dezelfde setup erop te draaien in een live sessie.
Q3. Welke lidars en computers steun je?
Elke lidar met een werkende ROS 2-driver. Ik heb getest met een RPLidar C1 op een Raspberry Pi 4. Jetson- en PC-sets worden per bestelling bevestigd.
Q4. Bouw je de robothardware?
Niet in deze gig. Ik configureer software voor jouw robot. Motordrivers, bekabeling of een aangepaste PCB kun je bestellen via mijn firmware- of PCB-gigs.
Q5. Kun je een camera of objectherkenning toevoegen?
Ja, met de extra Object Detection. Ik heb YOLOv5 gebruikt op Raspberry Pi-robots; de scope hangt af van jouw model en hardware.