Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
PCB-ontwerp en firmwareontwikkeling
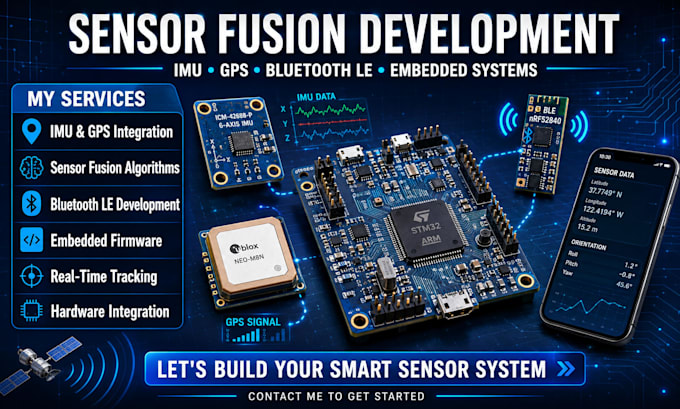
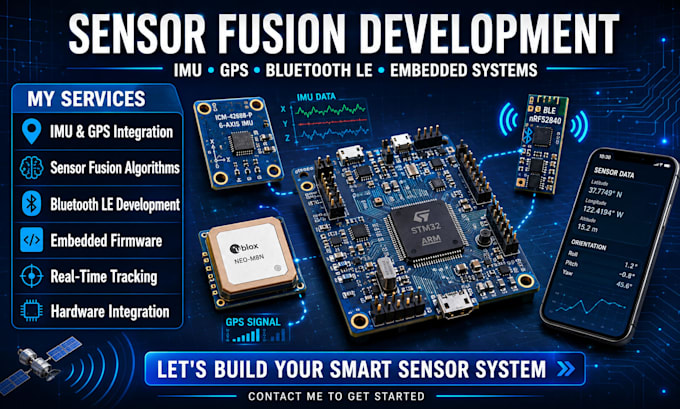
Werken jouw IMU-, GPS- en Bluetooth LE-modules data bij, maar werken ze niet samen als één betrouwbaar volgsysteem? Ik kan die kloof dichten door een embedded oplossing te bouwen die losse sensorlezingen omzet in zinvolle, gesynchroniseerde data voor nauwkeurige bewegingsregistratie en locatiebewustzijn.
Wat klanten krijgen:
Wat mij onderscheidt:
Ik richt me op het oplossen van integratieproblemen, het verbeteren van de betrouwbaarheid van sensoren en ervoor zorgen dat jouw hardware en firmware effectief met elkaar communiceren.
Leveringen:
Lem de sensormodules om tot een werkend embedded systeem. Neem vandaag nog contact op om jouw project te bespreken en aan de slag te gaan!
Automatische vertaling
Kun je verschillende IMU-, GPS- en Bluetooth LE-modules integreren in één embedded systeem?
Ja. Ik kan compatibele sensormodules integreren en ze zo configureren dat ze communiceren met jouw gekozen microcontroller.
Kun je aangepaste sensorfusie-algoritmes ontwikkelen?
Ja. Ik kan sensorfusie-technieken implementeren, waaronder Kalman-filtering, om IMU- en GPS-gegevens te combineren voor betere tracking-nauwkeurigheid.
Welke microcontrollers ondersteun je?
Ik werk met platforms zoals STM32, ESP32, nRF52 en andere compatibele embedded microcontrollers.
Kun je realtime tracking-applicaties voorzien van aangepaste firmware?
Ja. Ik kan firmware ontwikkelen voor sensoren acquisitie, data verwerking, GPS-positionering en Bluetooth LE-communicatie.
Wat heb je nodig om te beginnen?
Lever alsjeblieft jouw projectvereisten, de gewenste microcontroller, sensormodules, communicatiebehoeften en de verwachte systeemfunctionaliteit.