Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Automatische vertaling
Heb je problemen met bugs, fouten of integratie in je ROS2 robotica project?
Ik kan je helpen bij het onderzoeken, debuggen, repareren en verbeteren van ROS2-gebaseerde robotica software met Python en C++.
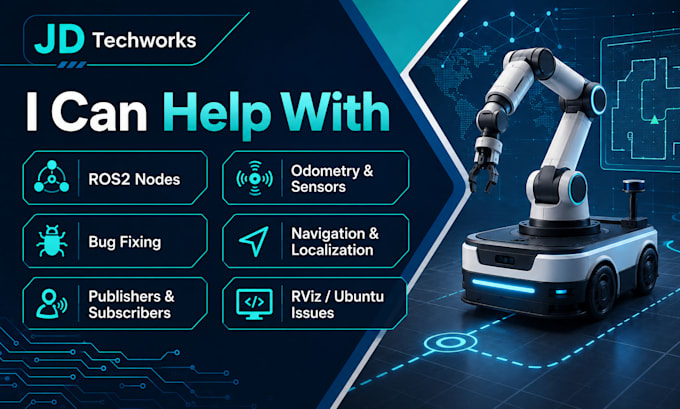
Ik kan assisteren bij:
ROS2 node debugging en ontwikkeling
Publishers, subscribers, topics, services en launch files
Python en C++ ROS2 code
Odometry en sensorintegratie
Robotlocalisatie en navigatieproblemen
Occupancy grids en motion-control debugging
Camera/computer-vision integratie
ROS2 package, dependency, build en Ubuntu omgeving problemen
RViz troubleshooting, code testen, comments en documentatie
Ik heb praktische ervaring met mobiele robotica, ROS2 communicatie, localisatie, odometry, autonome navigatie, computer vision en simulatie.
Neem contact met me op voordat je bestelt voor multi-node systemen, hardware integratie of grote codebases. Stuur je ROS2 versie, Ubuntu versie, code/package, foutmeldingen, verwachte gedrag en relevante logs of screenshots.
Freelance Robotics ROS2 Developer
Talen
Automatische vertaling
Automatische vertaling
Welke informatie heb je nodig voordat je begint?
Geef alsjeblieft je ROS2 distributie, besturingssysteem, relevante broncode of package, foutmeldingen, verwachte gedrag, huidig gedrag en alle nuttige logs, screenshots, launch files, configuratiebestanden of rosbag data.
Kun je werken met zowel Python als C++ ROS2 code?
Ja. Ik kan werken met Python en C++ gebaseerde ROS2 projecten. Stuur de relevante bestanden en projectvereisten zodat ik de scope kan beoordelen voordat ik begin.
Kun je een compleet ROS2 robotica project repareren?
Voor kleine en middelgrote problemen kun je een van de beschikbare pakketten kiezen. Grote projecten met meerdere nodes, navigatiesystemen, sensoren, simulatie of uitgebreide integratie moeten vooraf besproken worden zodat ik een passende offerte kan maken.
Kun je helpen met robotlocalisatie en navigatie?
Ja. Ik heb praktische ervaring met mobiele robotlocalisatie, odometry, occupancy grids, autonome navigatieconcepten, motion planning en ROS2-gebaseerde mobiele systemen.
Kun je ROS2 installatie- of omgeving problemen debuggen?
Ja. Ik kan ROS2 package, dependency, workspace, build, launch en Linux/Ubuntu omgeving gerelateerde problemen onderzoeken binnen de afgesproken scope.
Moet ik contact met u opnemen voordat ik een bestelling plaats?
Ja, vooral voor Standard of Premium projecten. Stuur eerst een korte beschrijving van het probleem zodat ik de scope, benodigde bestanden, package en verwachte leveringstijd kan bevestigen.