Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
Embedded firmware ontwikkelaar voor betrouwbare product firmware ontwikkelingen
Je firmware heeft zo ver gevorderd dat een extra loop toevoegen niet langer genoeg is. Taken strijden om CPU-tijd, gedeelde bronnen veroorzaken conflicten, de timing wordt onvoorspelbaar en foutopsporing wordt lastiger
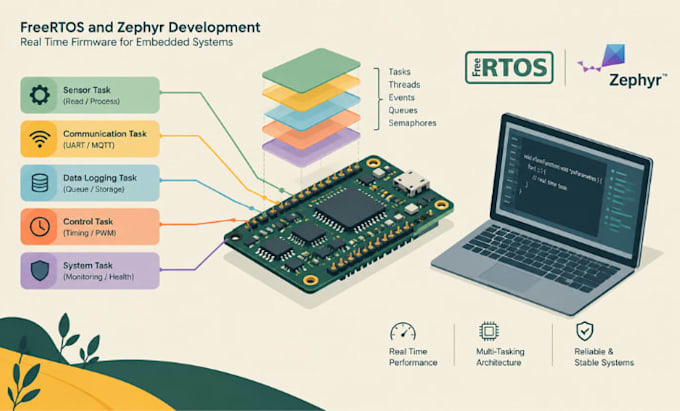
Ik ontwikkel FreeRTOS- en Zephyr RTOS-firmware voor STM32, ESP32, ARM Cortex M en andere ondersteunde microcontrollers, waarmee complex gedrag in embedded systemen wordt omgezet naar gestructureerde, onderhoudbare real-time toepassingen
Wat ik kan bouwen of verbeteren
Taak- en thread-architectuur met prioriteiten, wachtrijen, semaforen, mutexes, eventgroepen, timers en interrupt-veilige communicatie. Perifere drivers en integratie voor GPIO, UART, SPI, I2C, ADC, PWM, CAN en sensoren. Scheduling-analyse, onderzoek naar racecondities, stack- en geheugentesten, deadlock-diagnose en timingoptimalisatie
Werk je aan een bestaand project? Ik kan gelijktijdigheidsbugs opsporen, blokkering van code refactoren, de responstijd verbeteren, een nieuwe feature integreren of een geschikte migratie van bare metal-firmware beoordelen.
Voor Zephyr-projecten kan de ondersteuning Kconfig, devicetree overlays, west-buildconfiguratie en driver-integratie omvatten. Voor FreeRTOS kan ik werken aan taak-synchronisatie, software-timers, interrupt-naar-taak-communicatie en resources
Automatische vertaling
Kun je zowel FreeRTOS als Zephyr RTOS firmware ontwikkelen?
Ja. Ik kan embedded applicaties ontwikkelen en troubleshooten met FreeRTOS of Zephyr, afhankelijk van je MCU, bestaande codebasis, hardwareondersteuning en projectvereisten.
Kun je FreeRTOS-taakplanning en synchronisatiebugs oplossen?
Ja. Ik kan de taakprioriteiten, wachtrijenafhandeling, semafoor- en mutex-gebruik, racecondities, deadlocks, timingproblemen en interrupt-naar-taak-communicatie onderzoeken.
Ondersteun je STM32- en ESP32-microcontrollers?
Ja, afhankelijk van de specifieke chip, SDK en hardwarevereisten. Deel je MCU-model, ontwikkelomgeving en huidige firmware zodat ik de compatibiliteit kan bevestigen voordat je bestelt.
Kun je UART, SPI, I2C, CAN en sensordrivers integreren?
Ja. Ik kan ondersteunde peripherals en sensordrivers integreren in een RTOS-applicatie, inclusief communicatieafhandeling, synchronisatie, foutrapportage en taakcoördinatie.
Kun je Zephyr Kconfig en devicetree configureren?
Ja. Ik kan helpen met Kconfig-opties, devicetree overlays, ondersteunde bordconfiguraties, west build problemen en compatibele driverintegratie voor Zephyr projecten.
Kun je bare metal firmware migreren naar een RTOS?
Ja. Ik kan een bestaande bare-metal-toepassing evalueren en een geschikte migratie naar FreeRTOS of Zephyr plannen of implementeren. De omvang hangt af van de huidige architectuur, timingrestricties en afhankelijkheden van randapparatuur.
Test en debug je de firmware?
Ik kan build output, logs, broncode en beschikbare testresultaten bekijken. Hardwaretesten vereisen toegang tot het doelbord of een reproduceerbare testomgeving. Fysieke validatie is niet gegarandeerd tenzij expliciet inbegrepen.
Wat moet ik aanleveren voordat ik bestel?
Deel alsjeblieft de MCU of ontwikkelbord, gekozen RTOS en versie, broncode indien beschikbaar, vereiste functionaliteit, build tools, foutlogs en acceptatiecriteria. Vermeld ook timing-, geheugen- of stroombeperkingen.
