Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
S hijgt jouw flight controller drift, brown-out bij throttle-punches, of gyro-ruis die je niet kunt verwijderen? De meeste vluchtproblemen beginnen bij de montage van de IMU, de voeding en de lay-out, niet bij de PID-instellingen.
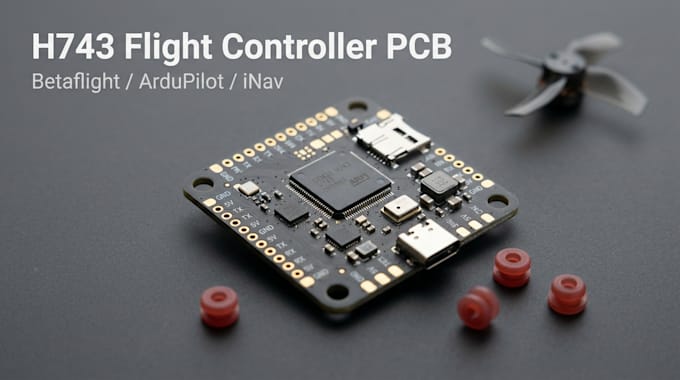
Ik ontwerp STM32H743 flight controller PCBs voor FPV, long-range, research en UAV-projecten, gericht op Betaflight, ArduPilot en iNav hardware-definities.
Inbegrepen:
- STM32H743 kern: kristal, voeding, boot, USB-C en SD of flash logging
- Gyro/IMU-ontwerp (ICM-42688, BMI270-klasse) met lage ruis-voeding en soft-mount lay-out
- Barometer, OSD, stroom- en spanningssensoring
- Regelaars voor 5 V en 9 V, afgestemd op jouw batterijcellen
- UARTs, DShot-aandrijvingen, I2C en optionele CAN
- Standaard 30,5 x 30,5 mm of op maat gemaakte montage
- Schematische tekening en layout in KiCad of Altium
- Gerber, BOM, pick-and-place, PDF-schematisch, 3D STEP
Firmware-doelbestanden, afstellen, certificering en wapen- of militair gebruik zijn niet inbegrepen. Vluchtprestaties worden niet gegarandeerd.
Stuur mij je frame-afmetingen, batterijcellen, sensoren en firmware en ik bevestig de haalbaarheid voordat je bestelt.
Automatische vertaling
Voor welke firmware ontwerp je?
Betaflight, ArduPilot en iNav hardware, met PX4 na review aangegeven. Ik ontwerp voor de ondersteunde randapparatuur en pin-conventies van elke firmware.
Waarom de STM32H743?
Het is een hoog-scala processor die breed wordt ondersteund door vluchtfirmware, met veel UARTs, timers voor motoruitgangen en genoeg geheugen voor logging en geavanceerde functies.
Welke sensoren ondersteun je?
IMU's zoals ICM-42688 en BMI270 klasse, barometers, magnetometers, OSD-chips en sensing van stroom en spanning. Laat me weten welke onderdelen je verkiest.
Hoe verlaag je IMU-ruis?
Een lage-ruis-voeding voor de sensor, plaatsen nabij het midden van het bord, schone routing en een lay-out die geschikt is voor zachte montage. Trillingen hangen ook af van jouw frame, props en motoren.
Welke software en bestanden gebruik en lever je aan?
KiCad of Altium, EasyEDA op aanvraag. Je ontvangt Gerbers, boorbestanden, BOM, pick-and-place-bestand, PDF-schematisch, een 3D STEP-model en een firmware-pinmapping-sheet.
Gaat het goed vliegen en wordt het afgestemd?
Ik kan vliegespreiding niet garanderen. Afstellen en vluchttesten zitten niet bij inbegrepen. Ik ontwerp de hardware zodat prestaties mogelijk zijn.
Accepteer je wapen- of militaire drone-work?
Nee. Ik ontwerp alleen hobby-, onderzoeks-, enquête- en commerciële drone-hardware.
