Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
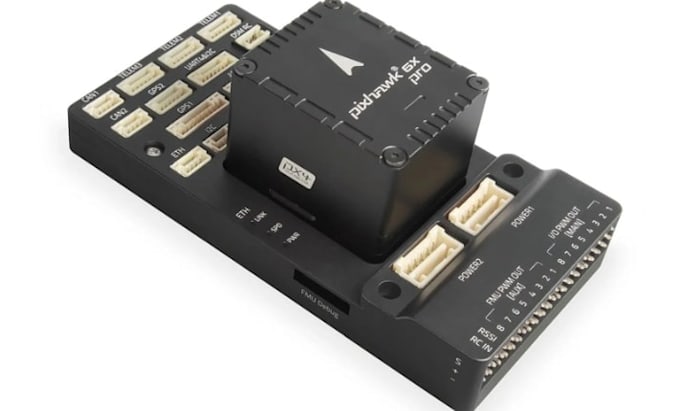
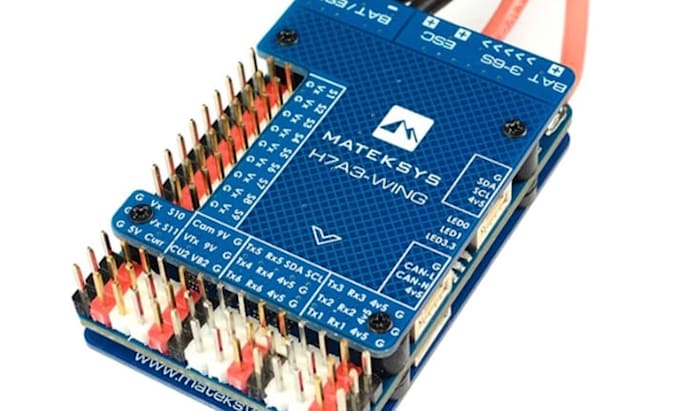
Ik ontwerp vluchtcontroller-PCB's en Pixhawk-achtige autopilots voor multirotoren, vaste vleugel vliegtuigen en autonome UAV's. Elk ontwerp begint met jouw I/O-kaart, processor, sensoren, stroombudget en montagebeperkingen.
Hardware-opties omvatten STM32 F4/F7/H7, SPI IMU, barometer, magnetometer, GNSS, luchtdoorslag, OSD, blackbox-opslaan, PWM/DShot-uitgangen, UART, CAN, USB, SPI en I2C. Ik besteed aandacht aan details die vaak ontbreken in generieke lay-outs: dedicated schone IMU-voeding, aparte sensorbussen, ruisbewuste plaatsing, trillingsgerichte bevestiging, gefilterde rails, spannings-/stroommonitoring, SWD-debug-toegang en gelabelde testpunten.
Deliverables zijn schema’s, PCB-layout, componentenselectie, BOM en fabricagebestanden zoals Gerbers en boorgegevens. 3D-passingscontroles en firmware-doel-planning kunnen apart worden afgesproken.
Ontworpen rondom PX4, ArduPilot, Betaflight of INAV hardware-eisen. Firmware-porting, goedkeuring van het doel, fabricage en vluchtmetingen zijn uitgesloten tenzij vooraf overeengekomen.
Stuur je airframe, firmware, afmetingen van de bediening en gewenste interfaces voordat je bestelt.
Automatische vertaling
. Kun je een op maat gemaakte drone- vluchtcontroller-pcb ontwerpen voor PX4 en ArduPilot?
Ja. Ik kan STM32-gebaseerde autopilot-hardware ontwikkelen rondom de gekozen PX4- of ArduPilot-architectuur, inclusief sensoreninterfaces, PWM-uitgangen, stroombeheer en communicatie- peripherals.
Ontwerp je Betaflight- en INAV- vluchtcontrollerborden?
Ja. Ik kan FPV- vluchtcontroller-pcbs ontwerpen met compatibele MCU-bronnen, SPI-gyroscopen, ontvangerinterfaces, ESC-verbindingen, blackbox-opslag, OSD-opties en geschikte stroomregelung.
Welke STM32-microcontrollers kun je gebruiken voor een vluchtcontroller?
Ik kan werken met de STM32 F4, F7 en H7 families. De keuze hangt af van verwerkingsbehoeften, motoruitgangen, beschikbare timers, DMA-bronnen, communicatie-interfaces en firmware-compatibiliteit.
Kun je IMU-, GPS-, barometer- en magnetometer-sensoren integreren?
Ja. Ik kan gyroscopen, accelerometers, GNSS-ontvangers, barometers, magnetometers en luchtdoorloopsensoren integreren met aandacht voor sensorkracht, communicatiebussen, plaatsing en signaalintegriteit.
Lever je Gerber-bestanden en een compleet PCB-fabricagepakket aan?
Ja. Afhankelijk van jouw pakket omvatten de deliverables schema's, PCB-bronbestanden, Gerbers, boorbestanden, BOM en relevante assemblatiedocumentatie.
Kun je een Pixhawk-compatibele flight controller ontwerpen?
Ja. Ik kan maatwerk autopilot-hardware ontwikkelen volgens relevante Pixhawk-reference-standaarden, inclusief connector-definities, voeding-architectuur, I/O-mapping en randapparatuur interfaces.
. Kun je ruis en trillingsgerelateerde problemen in de PCB verminderen?
Ik hou rekening met aparte sensor-voeding regulatie, decoupling, SPI-routing, grounding-plane-ontwerp, plaatsing van componenten en mechanische bevestiging om mogelijke ruis- en trillingsproblemen te verminderen
Lever je vluchtcontroller-firmware en vluchttests?
De primaire dienst is maatwerk PCB-hardwareontwerp. Firmware-ontwikkeling, bootloader-integratie, firmware-doelcreatie, prototypetests en vluchtvalidatie kunnen als aparte projectvereisten besproken worden.