Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
UAV robotica PCB ontwerp STM32 vluchtcontroller en embedded systemen
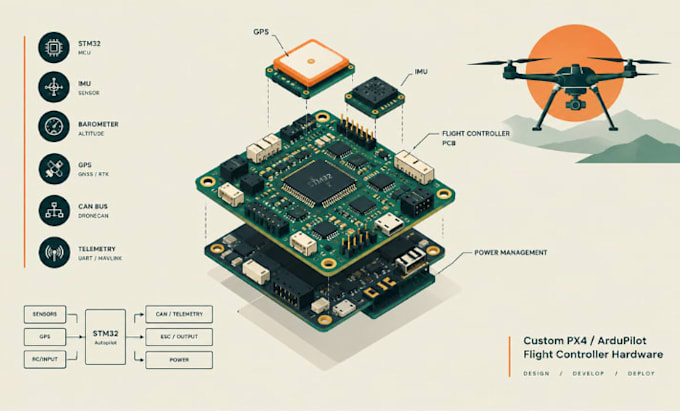
Ik ontwerp op maat gemaakte PX4 en ArduPilot autopilot PCBs voor UAV's, VTOL-vliegtuigen, mappingdrones, autonome voertuigen en industriële vlucht systemen.
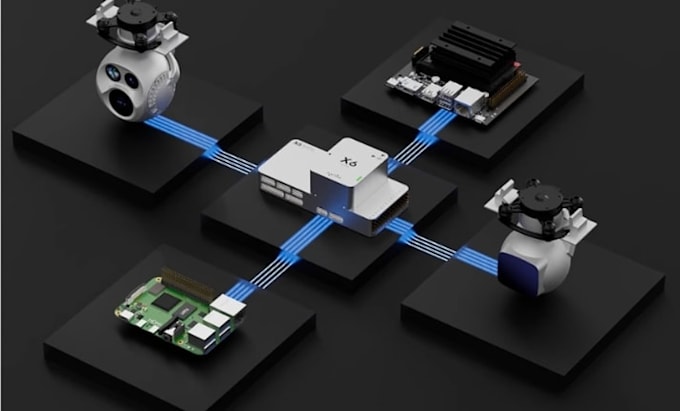
Hardware kan onder andere bestaan uit STM32F4, F7 of H7 MCUs, Pixhawk-compatibele architectuur, IMU, barometer, magnetometer, GPS GNSS, RTK GPS, CAN DroneCAN, telemetry UARTs, RC interfaces, PWM-uitgangen, USB en connectiviteit met begeleidingscomputer.
Ik richt me op betrouwbare vluchtcontrole hardware met lage ruis sensorvoeding, sensorisolatie, batterijspanning en stroommonitoring, stroombeveiliging, EMI-bewuste routing en praktische connectorplaatsing. Geavanceerde ontwerpen kunnen redundante IMUs, dubbele barometers, meerdere CAN-bussen, GPS-poorten en telemetry interfaces ondersteunen.
Leveringen omvatten architectuur, schema-ontwerp, componentselectie, PCB-layout, BOM, Gerber, boorbestanden, Pick and Place, 3D PCB, DFM-controles en bronbestanden.
Ik kan hardware ontwerpen voor PX4, ArduPilot, Pixhawk-compatibele systemen, VTOL, vastvleugel, multirotor, mapping en industriële UAV-toepassingen. Of je nu een bestaande referentie-ontwerp, schema of alleen een hardwareconcept hebt, ik ontwikkel de elektronica rondom jouw wensen.
Automatische vertaling
Kun je een PX4 vluchtcontroller PCB ontwerpen?
Ja. Ik kan op maat gemaakte PX4 vluchtcontroller hardware ontwerpen met STM32F4, F7 of H7 processors met IMU, barometer, GPS, CAN, telemetry, RC en PWM interfaces.
Kun je een ArduPilot autopilot PCB ontwerpen?
Ja. Ik kan hardware ontwikkelen die compatibel is met ArduPilot, met STM32, IMU, GPS of RTK GPS, CAN DroneCAN, telemetry, stroommonitoring en geschikte randapparatuur interfaces.
Kun je een Pixhawk-compatibel PCB maken?
Ja. Ik kan hardware ontwerpen rondom Pixhawk-compatibele architectuur en interfaces. Compatibiliteitsvereisten moeten worden gedefinieerd op basis van de doel-Pixhawk standaard, firmwareboardconfiguratie en benodigde randapparatuur.
Kun je IMU, barometer en GPS integreren?
Ja. Ik kan IMU, versnellingsmeter, gyroscoop, magnetometer, barometer en GPS/GNSS interfaces integreren met geschikte bussen, stroomdomeinen en lay-out overwegingen.
Kun je DroneCAN of CAN-bus toevoegen?
Ja. Ik kan CAN of DroneCAN interfaces toevoegen voor GPS, ESCs, sensoren en andere UAV-randapparatuur, inclusief geschikte transceivers en beschermcircuits.
Kun je RTK GPS en telemetry interfaces ontwerpen?
Ja. Hardware kan bestaan uit speciale GPS/GNSS, RTK, UART telemetry en andere communicatieinterfaces, afhankelijk van de voertuigarchitectuur en geselecteerde modules.
Kun je redundante IMU en sensorstroom systemen ontwerpen?
Ja. Geavanceerde autopilot hardware kan meerdere IMUs, redundante barometers, aparte sensorenbussen en onafhankelijke of geïsoleerde stroomdomeinen bevatten waar de toepassing dat vereist.
Lever je fabricagebestanden?
Ja. Afhankelijk van het pakket kunnen de leveringen schema, PCB-bron, BOM, Gerber, boorbestanden, Pick and Place, 3D PCB-data en DFM-gerichte fabricagedocumentatie omvatten.
Kun je boards ontwerpen voor VTOL of vastvleugel UAVs?
Ja. Ik kan vluchtcontrole hardware ontwikkelen voor multirotors, vastvleugelvliegtuigen, VTOL-platforms, mapping systemen, autonome voertuigen en industriële UAV-toepassingen.