Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
PCB ontwerp en CAD
Ik ben gespecialiseerd in ROS2-navigatie voor holonomische en mecanum-wielrobots, een niche die de meeste ROS-ontwikkelaars vermijden omdat standaard afstelling van differential-drive simpelweg niet overdraagt.
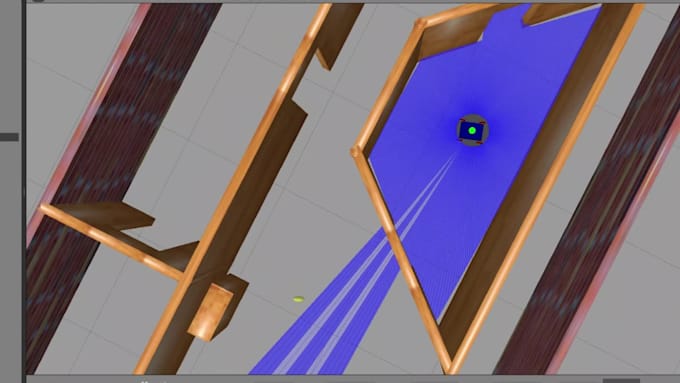
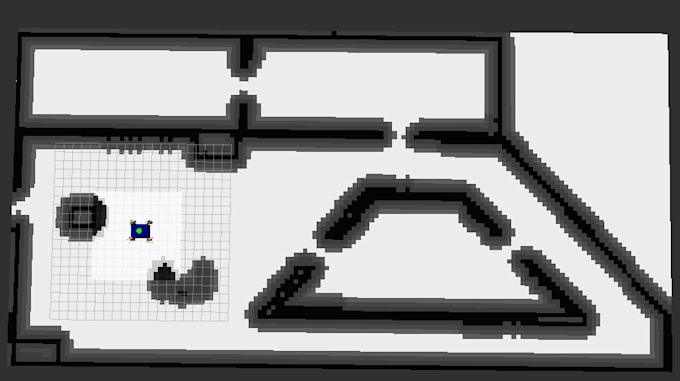
Ik heb een vierwielige mecanum-robot gebouwd van scratch: de wiel- en rollergeometrie ontworpen, in URDF/Xacro gemodelleerd, de physics in Gazebo ingesteld (inclusief aangepaste botsings- en wrijvingstuning voor niet-standaard wielen), de ros2_control hardware interface en controller geconfigureerd, en wheel odometry gecombineerd met IMU-gegevens via robot_localization (EKF) om de lokalisatie stabiel te houden ondanks roller slip. Daarnaast heb ik de MPPI-controller van Nav2 specifiek geconfigureerd voor omnidirectioneel bewegen, niet de standaard differential-drive die de meeste tutorials en standaardconfiguraties aannemen.
Als je me je bestanden stuurt, begin ik met het beoordelen van je URDF, Nav2-parameters of controller YAML en geef ik je een schriftelijke diagnose van wat er echt mis is, niet alleen "dit is kapot," maar de specifieke oorzaak en oplossing. Vervolgens kan ik je MPPI of DWB-controller afstemmen op je daadwerkelijke drive-kinematica, je costmap en inflation layer-instellingen aanpassen, en je EKF-sensorfusie opzetten of herstellen. Alles wordt getest in je simulatieomgeving.