Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
Embedded Systems en Robotics engineer
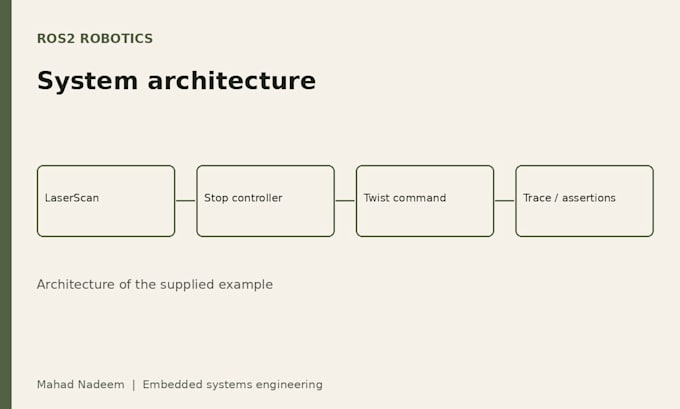
Ik kan robotsoftware bouwen en integreren in ROS 2 en Gazebo. Dit kan ROS 2-knopen, launch-bestanden, topics, services, actions, robotmodellen en simulatie-setup omvatten. Nav2 of MoveIt kan worden opgenomen zodra de workflow duidelijk is gedefinieerd. Stuur jouw ROS 2-distributie, de simulatorversie, robotbestanden en de vereiste werking.

Platform:
Overige
Expertise:
ROS
•
testing
•
Robotics
Automatische vertaling
Welke ROS 2-distributies en Gazebo-versies ondersteun je?
We spreken vooraf af welke ROS 2-distributie, besturingssysteem en Gazebo-versie we gebruiken.
Kun je werken met een bestaand robots-pakket?
Ja. Stuur de repository, bouwstappen, robotmodel en het gedrag dat herhaald moet worden.
Bevat dit fysieke robot-inbedrijfstelling?
Deze pakketten omvatten software en simulatiescope. Fysieke hardware-inbedrijfstelling en ongewenste AI-ontwikkeling vallen onder een andere scope.