Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Expert Elektrisch Ingenieur, Circuit Theorie, MATLAB en Elektronica
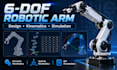
Ben je op zoek naar een Elektrotechnisch Ingenieur om een robotarm-model te ontwikkelen, voorwaartse of inverse kinematica op te lossen, of een robotsimulatie te maken?
Ik bied maatwerk robotica-ingenieursoplossingen voor onderzoekers, ingenieurs, ontwikkelaars en automatiseringsprojecten.
MIJN DIENSTEN ZIJN ONDER ANDERE:
WAAROM MIJN DIENST TE KOOP TEGEN?
Ik heb een masterdiploma op het gebied van Elektrotechniek en ervaring in engineering-onderwijs en wiskundige probleemoplossing.
Ik richt me op nauwkeurige berekeningen, duidelijke technische documentatie en oplossingen die zijn afgestemd op jouw robotarm-configuratie.
Neem alsjeblieft vóór het plaatsen van een bestelling contact met mij op om jouw robotconfiguratie, software-eisen en projectomvang te bespreken.
Type besturing:
Industriële robots
Merken van apparaten:
Overige
Programmeertaal:
Python
•
JavaScript
Software:
Overige
Automatische vertaling
Welke robotica-ingenieursdiensten lever jij?
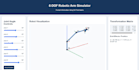
Ik bied kinematica-modellering van robotarmen, berekeningen van DH-parameters, voorwaartse en inverse kinematica, homogene transformaties, berekeningen van positie van gewricht en een aangepaste simulatie van de robotarm op basis van jouw projectvereisten.
Kun je een aangepaste 6-DOF-robotarm modelleren?
Ja. Ik kan een wiskundig model ontwikkelen voor een aangepaste 6-DOF-robotarm met behulp van de gewrichtsconfiguratie, leglengtes, DH-parameters en transformaties. Deel alsjeblieft vóór het plaatsen van de bestelling jouw robotspecificaties.
Lever je voorwaartse en inverse kinematica-oplossingen?
Ja. Ik lever voorwaartse kinematica om de eindeffector-positie uit de gewrichtsvariabelen te berekenen.Inverse kinematica kan ook worden ontwikkeld voor een afgesproken robotconfiguratie met een geschikte analytische of numerieke methode.
Welke informatie heb je nodig om mijn robotarm-project te starten?
Geef het aantal gewrichten, leglengtes, gewrichtstypes, een robotschema of CAD-model als beschikbaar, benodigde software en gewenste deliverables. Ik bekijk de specificaties en bevestig de projectomvang.
Kun je de robotarm aanpassen aan mijn wensen?
Ja. Ik kan het kinematisch model afstemmen op jouw robotbouw, gewrichtslimieten, leglengtes en benodigde berekeningen. Aangepaste simulatiefuncties kunnen besproken worden voordat je bestelt.


