Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
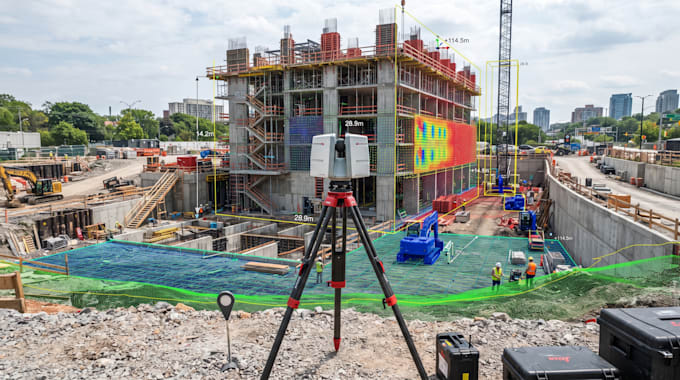
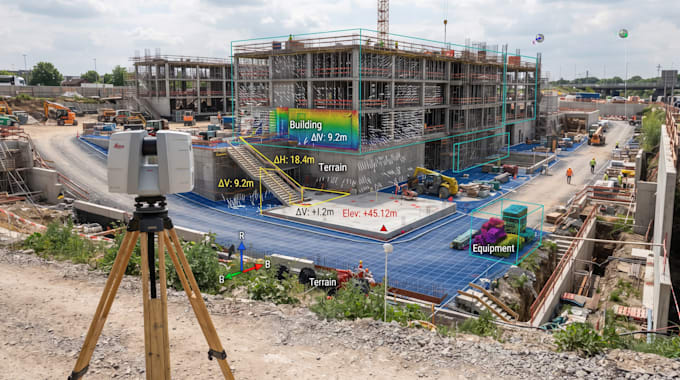
Ik ontwikkel aangepaste point-cloud verwerkings- en 3D geometrie analyse software voor LiDAR, 3D-scanning, surveying, robotica, onderzoek en meettoepassingen.
Ik kan configureerbare synthetische point-cloud datasets maken met vlakken, bollen, kubussen, trappen, terreinoppervlakken en gecontroleerde niveaus van ruis. Deze datasets zijn handig voor het testen van algoritmes, het valideren van metingen, het benchmarken van verwerkingsmethoden en het ontwikkelen van reproduceerbare 3D-workflows.
Ik kan RANSAC vlak fitting, ICP registratie, voxel downsampling, PCA normaal schatting, DBSCAN clustering, axis-uitgelijnde en georiënteerde bounding boxes, hoogtelijsten, contourgeneratie en meetvalidatie implementeren.
Ik kan ook visuele vergelijkingen genereren die originele versus verwerkte point clouds, puntenaantallen reductie, oppervlak normaalvectoren, gedetecteerde vlakken, bounding boxes, registratie resultaten en meetnauwkeurigheid tonen.
Stuur alstublieft je voorbeeld point cloud, vereiste algoritmes, meetvereisten en gewenste outputs voordat je bestelt, zodat ik de juiste implementatie kan adviseren.