Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI
Pcb ontwerper
Hallo en welkom!
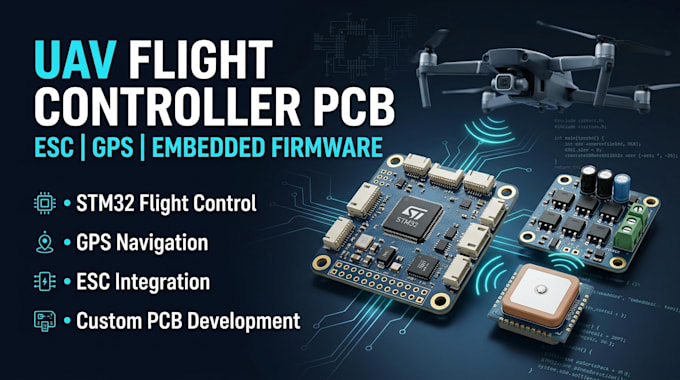
Het bouwen van een betrouwbare UAV vereist meer dan alleen het verbinden van elektronica; het vergt een precieze afstemming tussen vluchtcontroleschakelingen, motorbesturing, navigatiesensoren en realtime embedded software.
Ik ben gespecialiseerd in het ontwikkelen van maatwerk UAV-vluchtcontroller-PCBs, interfaces voor Electronic Speed Controller (ESC), GPS-integratie en embedded firmware voor multirotor- en autonome drone-platforms.
Wat ik lever;
Waarom voor mij kiezen?
Klaar om jouw volgende generatie UAV of autonome drone-platform te bouwen? Stuur nu een bericht en laat ons jouw vluchtcontrole-architectuur tot leven brengen met maatwerk PCB-engineering, precisie sensorintegratie, ESC-interfaces, GPS-navigatie en betrouwbare embedded firmware!!!.
Specialisatie:
Circuit design
•
Schema's
•
Lay-out
•
Simulaties
•
Gerber
Bestandsformaat:
Gerber
•
STEP
•
SCH
Software:
Allegro
•
DipTrace
•
EasyEDA
•
KiCad
Automatische vertaling
Kun je een aangepaste UAV-vluchtcontroller PCB ontwerpen?
Ja. Ik kan maatwerk vluchtcontroller-hardware ontwikkelen met geschikte microcontrollers, IMUs, navigatiesensoren en communicatiemogelijkheden.
Kun je GPS in mijn vluchtcontroller integreren?
Ja. Ik kan GPS/GNSS-modules via UART integreren en de vereiste communicatiemogelijkheden configureren.
Ontwikkel je ESC-interfacecircuits?
Ja. Ik kan ESC-signaalinterfaces ontwerpen die PWM, DShot en andere compatibele motorbesturingsprotocollen ondersteunen.
Kun je STM32-gebaseerde firmware voor vluchtcontrollers ontwikkelen?
Ja. Ik kan embedded C/C++-firmware ontwikkelen voor sensoracquisitie, communicatie, bedenkingslogica en hardware-interfacing.
Kun je met ArduPilot of PX4 werken?
Ja. Ik kan helpen met compatibele hardwareontwikkeling, interface-integratie, configuratie en ondersteunde firmware-aanpassingen.
Welke sensoren kun je integreren?
Ik kan IMUs, gyroscopen, versnellingsmeters, barometers, magnetometers en GPS/GNSS-modules integreren.
Lever je PCB-fabricagebestanden?
Ja. Ik kan Gerber-bestanden, BOM, schema's en andere overeengekomen productie-documentatie leveren.
Kun je een bestaande drone-vluchtcontroller upgraden?
Ja. Deel jouw bestaande hardware-architectuur en vereisten zodat ik de noodzakelijke aanpassingen kan beoordelen.