Door categorieën bladeren
Nederlands
$
USD
Maak verbinding met je AI
Robotica- en Embedded Systems Engineer, ROS 2, Computer Vision, Sensor Fusion
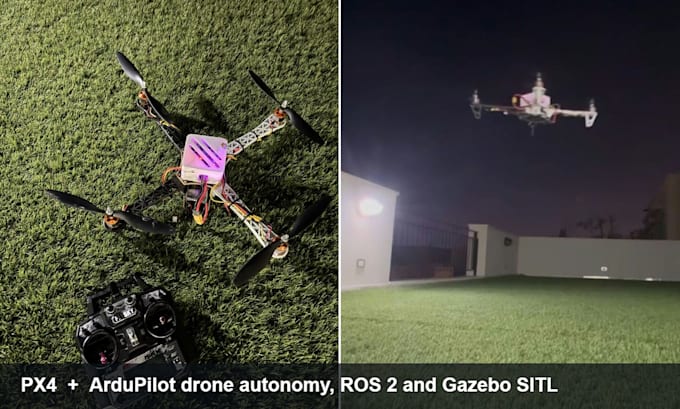
Wil jouw drone op eigen kracht een missie uitvoeren, een doel volgen of jouw code aan boord laten draaien? Ik bouw en test PX4- en ArduPilot-autonomie en voer simulaties uit voordat het op jouw luchtvaartuig draait.
Wat ik kan doen:
Gerelateerd werk:
Stuur me voor het bestellen een bericht met jouw autopilot, luchtframe en wat de drone moet doen, zodat ik het juiste pakket kan bevestigen.

Platform:
Raspberry Pi
Expertise:
Firmware development
•
ROS
•
Robotics
Automatische vertaling
Werk je aan echte drones of alleen in simulatie?
Beide. Ik ontwerp en test eerst in SITL zodat niets riskants jouw apparaat bereikt, daarna ondersteun ik jouw vluchttesten op afstand via vluchtlogs, videogesprekken en parameterwijzigingen.
PX4 of ArduPilot, welke gebruik jij?
Beide. Als je er nog geen hebt gekozen, zal ik er een aanbevelen op basis van jouw luchtframe, payload en missie, en de afwegingen uitleggen voordat we van start gaan.
Wat heb je van mij nodig om te beginnen?
Jouw autopilot en firmware versie, type luchtframe, companion computer als je die hebt, en een korte beschrijving van de missie. Vluchtlogs (.ulg of .bin) en video's helpen enorm bij het debuggen.