Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
pcb ontwerp, embedded systeem en firmware ontwikkeling
WELKOM!
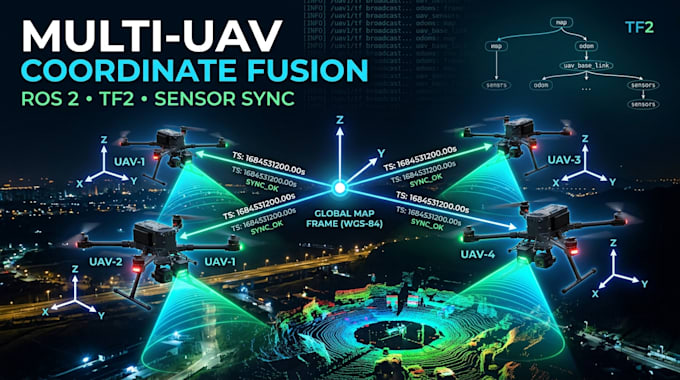
Heb je betrouwbare sensor synchronisatie, TF2 transforms of coördinatenfusie nodig voor jouw ROS 2 robot of multi-UAV systeem? Ik kan je helpen bij het bouwen, debuggen en integreren van robuuste ROS 2 oplossingen voor drones, robots, autonome systemen en sensor fusie toepassingen.
Wat ik kan doen:
Waarom kiezen voor mijn service?
Je krijgt schone, modulaire en goed gedocumenteerde ROS 2 werkzaamheden gericht op nauwkeurigheid, betrouwbaarheid en eenvoudige integratie. Ik kan werken met bestaande projecten of de benodigde oplossing vanaf nul ontwikkelen.
Deliverables:
Werkende ROS 2 packages/nodes, TF2 configuratie, synchronisatie/fusie implementatie, launch files, documentatie en testgids.
Stuur me een bericht voordat je bestelt, zodat ik je ROS 2 setup kan bekijken en de juiste package kan aanbevelen.


Automatische vertaling
Kun je ROS 2 sensor synchronisatie ontwikkelen?
Ja. Ik kan LiDAR, camera's, IMU, GPS/GNSS en andere ROS 2 sensor streams synchroniseren.
Kun je TF2 fouten in ROS 2 oplossen?
Ja. Ik kan TF2 bomen diagnosticeren, ontbrekende transforms, frame mismatches en timingproblemen met transforms oplossen.
Werk je met multi-UAV systemen?
Ja. Ik kan coördinatieramen en sensor-fusie oplossingen ontwikkelen voor meerdere UAVs of drones.
Kun je camera-, LiDAR- en IMU-gegevens synchroniseren?
Ja. Ik kan timestamp- en berichtsynchronisatie pipelines ontwerpen voor ROS 2 sensor data.
Kun je werken met GPS- of GNSS-coördinatensystemen?
Ja. Ik kan helpen bij het integreren van GPS/GNSS data met ROS 2 frames en coördinatietransformaties.
Kun je ROS 2 sensor fusie nodes ontwikkelen?
Ja. Ik kan modulaire ROS 2 nodes maken voor sensor synchronisatie, transformatie en fusie.
Kun je problemen met coördinatieramen in ROS 2 oplossen?
Ja. Ik kan frame IDs, TF2 relaties, timestamps en coördinatielijn uitlijnen troubleshoot'en.
Ondersteun je drones en autonome robots?
Ja. De service is geschikt voor UAVs, UGVs, robots en andere autonome platforms die ROS 2 gebruiken.
Kun je je oplossing integreren in mijn bestaande ROS 2 project?
Ja. Ik kan werken met een bestaande ROS 2 workspace, packages, topics, nodes en launch files.
Kun je het volledige multi-UAV sensor fusie systeem ontwikkelen?
Ja. Premium projecten kunnen gesynchroniseerde sensoren, TF2 en gedeelde multi-UAV coördinaten combineren.