Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
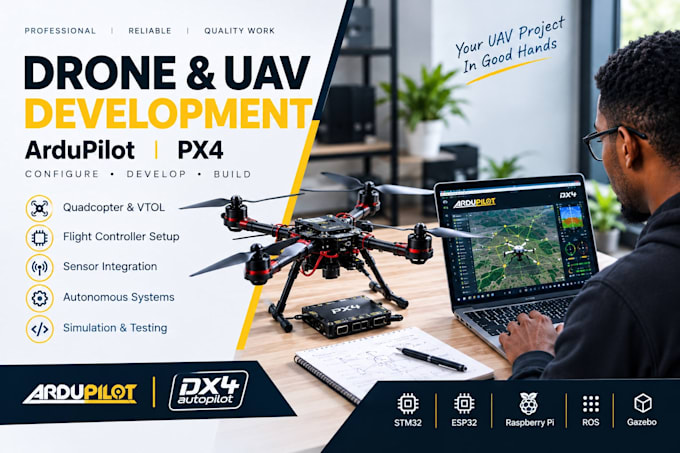
Ik ontwikkel en configureer je drone of UAV-systeem met ArduPilot en PX4 autopilot.
Ik werk aan quadcopters, VTOL-vliegtuigen, autonome UAV's, rovers en robotvoertuigen.
Wat ik kan helpen met:
Ik kan werken met compatibele flight-control hardware en platforms, waaronder STM32, ESP32, Raspberry Pi en andere embedded systemen.
Of je nu een nieuwe UAV-setup nodig hebt, een bestaand systeem wilt configureren, simulatie/testen, problemen oplossen of ontwikkelingsondersteuning zoekt, ik kan werken volgens jouw projectvereisten.
Neem contact met me op voordat je bestelt en stuur je UAV-type, flight controller, hardware/componenten, software-eisen en projectdoel zodat ik het juiste pakket kan aanbevelen.
Automatische vertaling
Kun je werken met zowel ArduPilot als PX4?
Ja. Ik kan helpen met configuratie, integratie, simulatie, probleemoplossing en ontwikkeling, afhankelijk van de projectvereisten.
Kun je werken met quadcopters en VTOL UAVs?
Ja. Ik kan werken met multirotors, quadcopters, vaste-vleugelvliegtuigen, VTOL UAVs en compatibele robotvoertuigen.
Kun je sensoren en ESCs integreren?
Ja. Ik kan helpen bij het integreren van compatibele sensors, ESCs, motoren, GPS, telemetry en andere UAV-modules.
