Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
PCB ontwerp en embedded systemen
HALLO,
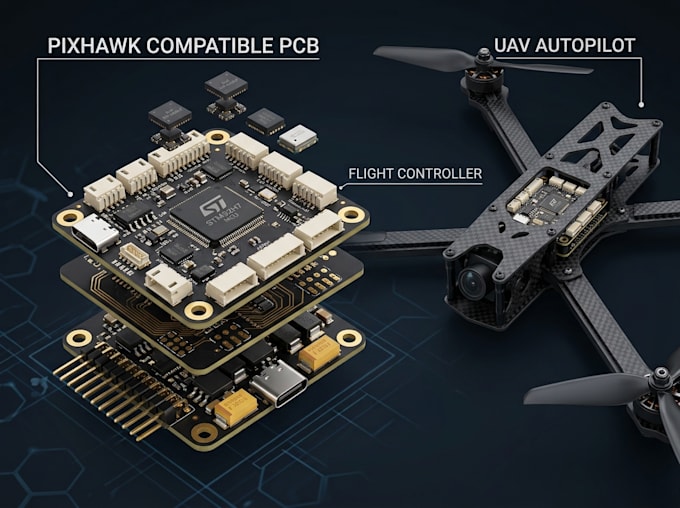
Ik ontwerp op maat gemaakte Pixhawk-compatibele PCBs, UAV vluchtcontroller hardware en autopilot elektronica voor drones, vliegtuigen, rovers en autonome platforms.
WAT IK KAN ENGINEEREN
Ik ontwikkel de autopilot elektronica rondom echte UAV-vereisten, inclusief sensorintegriteit, stroomarchitectuur, communicatiebussen, mechanische beperkingen, signaalrouting, thermische overwegingen en fabricagebaarheid.
Of je nu een op maat gemaakte Pixhawk-compatibele controller, UAV-dragerbord, autopilotmodule, sensordraad, stroominterface of complete flight-controller PCB nodig hebt, ik kan de benodigde hardware architectuur ontwikkelen op basis van jouw specificaties.
Stuur je vluchtcontrollervereisten, Pixhawk/PX4 referentie, sensoren, interfaces, stroominput, afmetingen en beschikbare bestanden vóór het bestellen, zodat ik de engineering kan beoordelen.
BEDANKT.


Specialisatie:
Circuit design
•
Schema's
•
Lay-out
Bestandsformaat:
Gerber
•
STEP
•
VRML
•
3DS
•
Software:
Allegro
•
Altium ontwerper
•
KiCad
•
LTspice
•
Proteus
•
arduino
Automatische vertaling
Kun je een op maat gemaakte Pixhawk-compatibele vluchtcontroller ontwerpen?
Ja. Ik ontwikkel het schema, PCB-architectuur, sensorinterfaces, stroomvoorziening, communicatieinterfaces en fabricagebestanden op basis van de benodigde Pixhawk/PX4-doelstelling.
Kun je een volledig op maat gemaakte UAV autopilot ontwerpen?
Ja. De architectuur kan worden aangepast voor de processor, sensoren, interfaces, stroomvereisten, afmetingen en mechanische beperkingen van de UAV.
Kun je werken met PX4?
Ja, ik kan hardware ontwerpen rondom PX4-georiënteerde vereisten en ondersteunde interfaces. Exacte board-support en firmware vereisten moeten worden gedefinieerd op basis van de doelhardware.
Kun je IMUs en barometers integreren?
Ja. IMU, versnellingsmeter, gyroscoop, magnetometer en barometrische sensoren kunnen worden geïntegreerd volgens de systeemarchitectuur.
Kun je GPS of RTK GNSS integreren?
Ja. Ik kan de benodigde GNSS/RTK interface en ondersteunende stroom- en communicatiecircuits ontwerpen.