Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
Virtuele assistent en data invoer 3D ontwerp en programmering
Ben je bezig met het ontwerpen van een robotmanipulator, een academische opdracht of scriptie en heb je nauwkeurige kinematische modellering nodig?
Ik ben gespecialiseerd in robotica en wiskundige kinematics. Ik ontwikkel, bereken en valideer de kinematische vergelijkingen voor je gearticuleerde robotarm (van 2-DOF tot 6-DOF).
Wat ik voor je kan doen:
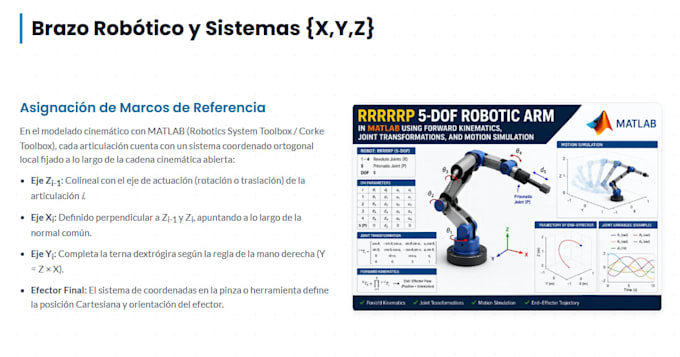
Frame toewijzing: Correcte plaatsing van het coördinatenframe op basis van standaard of aangepaste Denavit-Hartenberg conventies.
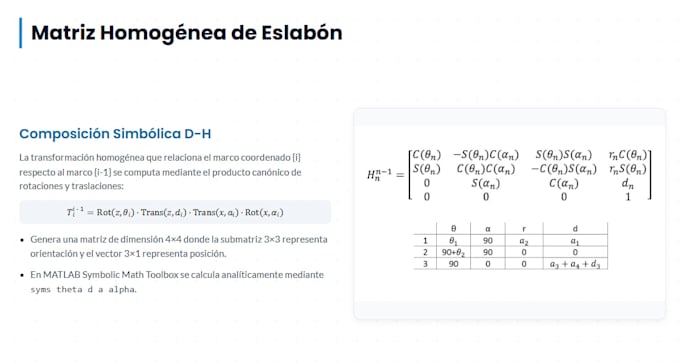
DH-parameters tabel: Nauwkeurige linklengtes, twists, offsets en gewrichtshoeken.
Homogene transformatie matrices (MTH): Stapsgewijze transformatie matrices van basis tot eind-effector (T0_n).
Forward kinematics (MCD): Directe positie- en oriëntatieberekening.
Inverse kinematics (MCI): Geometrische en analytische oplossingen, bereikbare werkruimte en meerdere gewrichtsconfiguraties identificeren (elleboog omhoog/elleboog omlaag).
Differentiële kinematics: Geometrische/analytische Jacobiaan, analyse van singulariteiten en snelheidsmapping.
Code-implementatie & simulatie: Aangepaste MATLAB (Robotics Toolbox of native scripts) / Python code met 3D grafische visualisatie.
Wat je ontvangt:
1. Goed gedocumenteerde wiskunde
_k2jvqc.jpg)
Merken van apparaten:
KUKA
•
Yaskawa
Programmeertaal:
MATLAB
Software:
Matlab
| (1) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |
admiral_hik

Polen
Amazing work! Fast and great help!
US$ 50
Prijs
1 dag
Looptijd
| (1) | ||
| (0) | ||
| (0) | ||
| (0) | ||
| (0) |
admiral_hik
Polen
Amazing work! Fast and great help!
US$ 50
Prijs
1 dag
Looptijd