Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
UAV-firmware-ingenieur voor PX4/ArduPilot Betaflight ESC en Motion Control
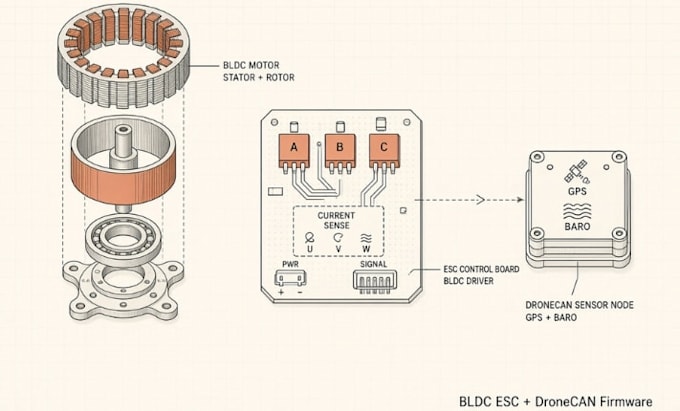
Ik ontwikkel productiegerichte firmware voor BLDC ESCs voor drones en robots. Dit omvat opstart- en armeringsreeksen, gedrag bij lage snelheden, stroomfeedbacklussen, bescherming tegen overstroom/overspanning/thermisch, stall-detectie en bidirectionele ondersteuning waar nodig. De firmware werkt met veelvoorkomende STM32-doelen en integreert naadloos met flight controllers die DShot-achtige digitale protocollen of klassieke PWM gebruiken.
Voor het professionele UAV-segment bouw ik ook DroneCAN (UAVCAN) perifere- en sensorenodefirmware. Typische knooppunten zijn GPS, barometer, magnetometer, stroommodules en slimme sensoren. Je krijgt standaard boodschapondersteuning, dynamische knooppunttoewijzing, parameterconfiguratie, statusrapportage en CAN-bootloader-klaar structuur zodat het knooppunt zich gedraagt als een commercieel AP_Periph-achtig apparaat op zowel ArduPilot- als PX4-systemen.
Wat je ontvangt:
Schoon, modulaire embedded C-firmware
Configureerbare PID- en beschermingsparameters
Stroommetingen en gesloten-lus regellogica
DroneCAN / UAVCAN-knopimplementatie bij bestelling
Basis integratienotities en testinstructies
Auteurschap van de broncode
Of je nu een robuuste drone ESC-controller nodig hebt, een robotica BLDC-driver, of een betrouwbare CAN-sensorknop.....

Automatische vertaling
Ontwikkel jij BLDC ESC-motorbesturingsfirmware met stroommeting?
Ja. Ik implementeer stroommeting, gesloten-lus PID-snelheids-/koppelsnelheidsregeling, opstartlogica en volledige beschermingsafhandeling (overstroom, overspanning, thermische beveiliging, stall) voor drone- en robotica-BLDC ESC-toepassingen.
Kun je DroneCAN of UAVCAN-perifere firmware maken?
Ja. Ik ontwikkel DroneCAN UAVCAN-sensorknopen, GPS/barometer/voedingsmodules en slimme randapparatuur met standaardberichten, knopestatus, parameters en CAN-bootloader-ondersteuning voor ArduPilot en PX4.
Welke beveiligingsfuncties zitten er in de ESC-firmware?
Typische beveiligingssuite omvat overstroom, overstroomspanning, onderspanning, thermische limieten, stall-detectie en veilige uitschakeling zodat de motor en de batterij beschermd blijven onder belasting.
Ondersteun je PID-tuning en gesloten-lus regeling?
Ja. De firmware bevat configureerbare PID-loops voor snelheid en koppelcontrole, met richtlijnen voor afstelling voor jouw specifieke motor en toepassing.
Gaat de firmware werken met mijn bestaande flight controller of robotics controller?
Ja. Ik mik op veelvoorkomende STM32-platforms en ontwerp de interface voor PWM, digitale protocollen of volledige DroneCAN-integratie zodat het naadloos aansluit op de meeste moderne controllers.
