Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr
Robotica, Computer Vision, PCB en Embedded Systems-oplossingen
Hoi! Ik ben Shehab Abdo, een robotics engineer met ervaring in ROS (Robot Operating System). Of je nu snel advies nodig hebt, een aangepaste driver, of een volledige autonome oplossing, ik help je je robot tot leven te brengen.
Wat ik aanbied:
ROS consultatie Architectuuroverzicht, prestatieoptimalisatie, best practices.
Aangepaste nodes & drivers Sensorinterfaces, motoraansturingen, berichtfilters.
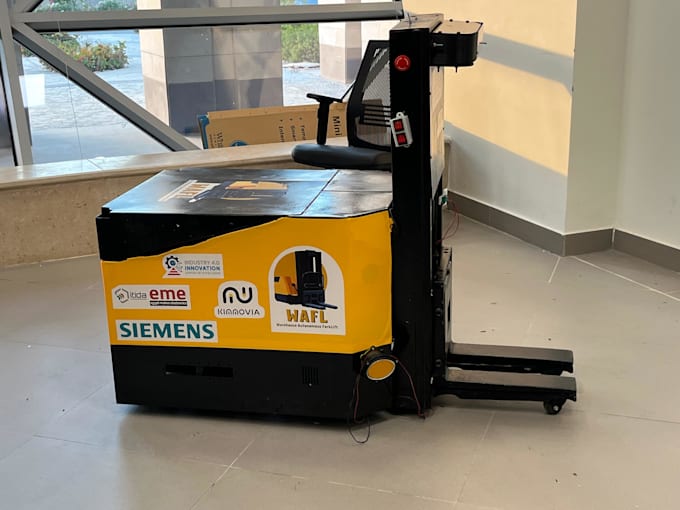
Navigatie & autonomie SLAM, lokalisatie (AMCL), padplanning (NavFn, DWA), waypoint volgen.
Simulatie & visualisatie Gazebo wereldopstellingen, RViz configuraties.
Implementatie & training
Hoe we goed samenwerken:
Kickoff & vereisten Je deelt je projectdoelen, hardware specificaties en planning.
Implementatie Ik ontwikkel in iteratieve sprints met regelmatige checkpoints.
Levering & ondersteuning Je ontvangt geteste pakketten, launch-bestanden en setup-gids, plus een week gratis Q&A.


Type besturing:
Mobiele robots (AGV's)
Merken van apparaten:
Universal Robots
Programmeertaal:
C/C++
•
Python
Software:
Overige
Automatische vertaling
Kun je met ROS1 en ROS2 werken?
Ja. Geef voor het plaatsen van de bestelling je ROS-distributie en Ubuntu-versie aan.
Kun je LiDAR- en camarasensoren integreren?
Ja. Ik kan helpen bij het integreren van ondersteunde sensoren en hun data verwerken binnen een robotics-softwarearchitectuur.
Kun je autonome navigatiesystemen ontwikkelen?
Ja. Ik kan werken aan kaartweergave, lokalisatie, navigatie en padplanning, afhankelijk van jouw robot en projectvereisten.
Lever je hardware en fysieke robotassemblage?
De standaardpakketten richten zich op software, algoritmes, integratie en documentatie. Hardware-aanschaf en fysieke assemblage vereisen een aparte overeenkomst.
Kun je werken aan een complete autonome mobiele robot?
Ja, maar complete robotsystemen vereisen een aangepaste scope, mijlpalen, tijdlijn en offerte.
Wat heb je nodig voordat je begint?
Ik heb je projectbeschrijving, hardware-details, software-omgeving, vereiste functionaliteit en verwachte deliverables nodig.