Door categorieën bladeren
Nederlands
$
USD
Koppel je AI aan Fiverr


Automatische vertaling
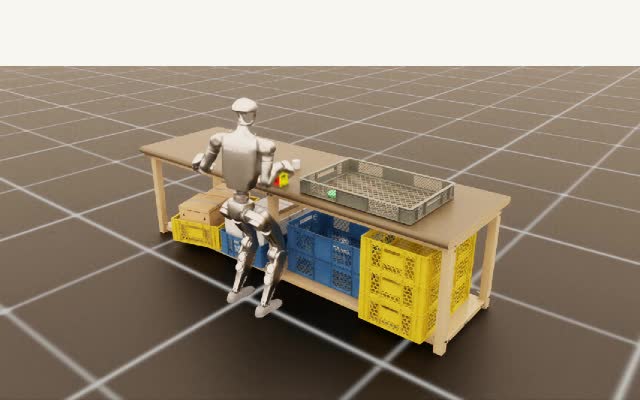
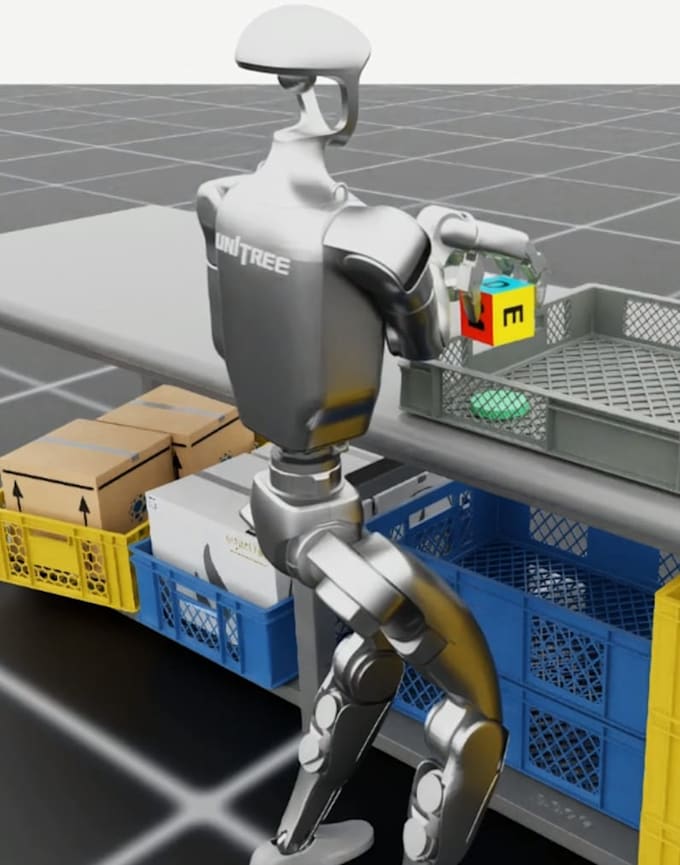
We bouwen op maat gemaakte embodied AI-simulaties en synthetische trajectdatasets op NVIDIA Isaac Sim voor humanoïde robots en behendige handen. We ontwerpen aangepaste simulatiescènes, importeren en configureren URDF/USD-robotassets, zetten sensoren op, passen domeinrandomisatie toe, injecteren sensorstoring, stemmen IK, WBC en MPC-controllers af en exporteren LeRobot-compatibele HDF5-trajectory data voor imitatie- en reinforcement-learning-onderzoek.
Onze Basic- en Standard-pakketten leveren datasets voor één scène en één datatype. De Premium-tier ondersteunt de volledige ontwikkeling van een end-to-end zelflopende generator voor synthetische data.
De vermelde prijzen gelden voor bestellingen met één scène en één datatype. Extra prijzen voor meerdere datatype-beelden in één scène, of het aangepaste platformproject onder Premium, worden afzonderlijk besproken na beoordeling van jouw wensen.
Simulation Platform Development Specialist
Talen
Automatische vertaling