Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD


Automatische vertaling
Heb je een robotvideo nodig die er echt uitziet omdat de fysica echt is?
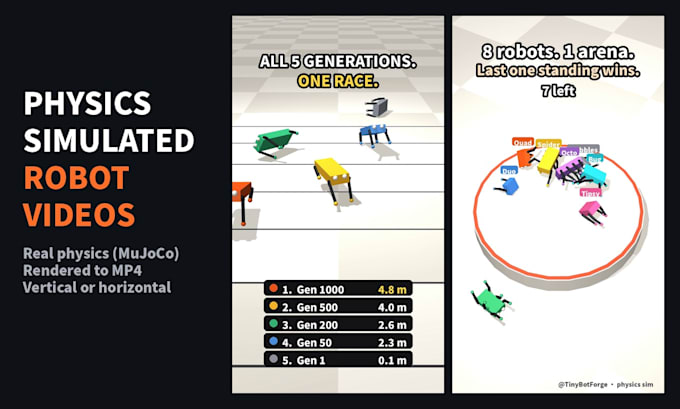
Ik simuleer robots in MuJoCo, de physics engine die wordt gebruikt in robotics research, en render ze in nette video's voor product pitches, investeerderspresentaties, TikTok / YouTube Shorts of klasprojecten.
Wat je krijgt:
- Een gerenderde MP4, verticaal of horizontaal
- Robots die bewegen met echte fysica (benen, armen, wielen, balanceren, grijpen)
- Ondertitels en een aangepaste scène op Standard
- Je eigen robotmodel (URDF of MJCF), voice-over en muziek op Premium
Voorbeelden van wat ik maak: robots die leren lopen vanaf nul, 2 vs 4 vs 6 vs 8 benen, de schoonmaakstrategie van een robotstofzuiger, een balancerende robot met P vs PD vs PID controle. Bekijk de gallery.
Voordat je bestelt, stuur me alsjeblieft een bericht met je robot (modelbestand, foto of beschrijving) en het doel van de video, zodat ik kan bevestigen dat het haalbaar is en het beste pakket kan voorstellen.
Let op: dit is physics simulatie en 3D rendering, geen echte camerabeelden. Ik gebruik simulatie, code en AI-ondersteunde tools, en ik controleer elke video voor levering.
Robot Simulation and Animation Developer
Talen
Automatische vertaling
Automatische vertaling
Kun je mijn bedrijfsrobot gebruiken?
Ja, als je het robotmodel bezit of het een open licentie heeft (URDF of MJCF werkt het beste). Ik recreëer geen robots van andere bedrijven zonder toestemming.
Is dit echte footage?
Nee. Het is een physics simulatie gerenderd in 3D. De beweging volgt echte fysica, en ik kan de video als een simulatie labelen als je dat wilt.
Wat heb je van mij nodig om te beginnen?
Je robot (modelbestand, CAD-export, foto's of een beschrijving), wat het moet doen, de lengte en het formaat van de video (verticaal of horizontaal), en eventuele tekst of voice-over script.