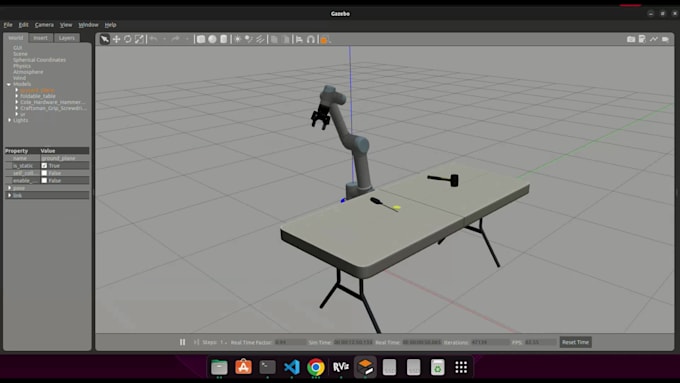
Ik help bij het simuleren van robotarmen met motion planning en controle in ROS2 Gazebo. Ik kan op maat gemaakte oplossingen leveren die aansluiten bij jouw wensen.
- Robotarm simulatie in ROS 2 met MoveIt en Gazebo
- Padplanning en motion control (met MoveIt planners)
- URDF/XACRO robotmodel setup
- Op maat gemaakte Gazebo-omgeving voor testen
- Net en modulair ROS 2 workspace setup
- Video demo van de simulatie in actie
- Ondersteuning voor aangepaste manipulator modellen
Waarom kiezen voor mij?
- Achtergrond in robotica engineering
- Ervaring met ROS2 simulaties
- Net en schaalbaar ROS 2 pakketten