Door categorieën bladeren
Ontdekken
Fiverr Pro
Nederlands
$
USD
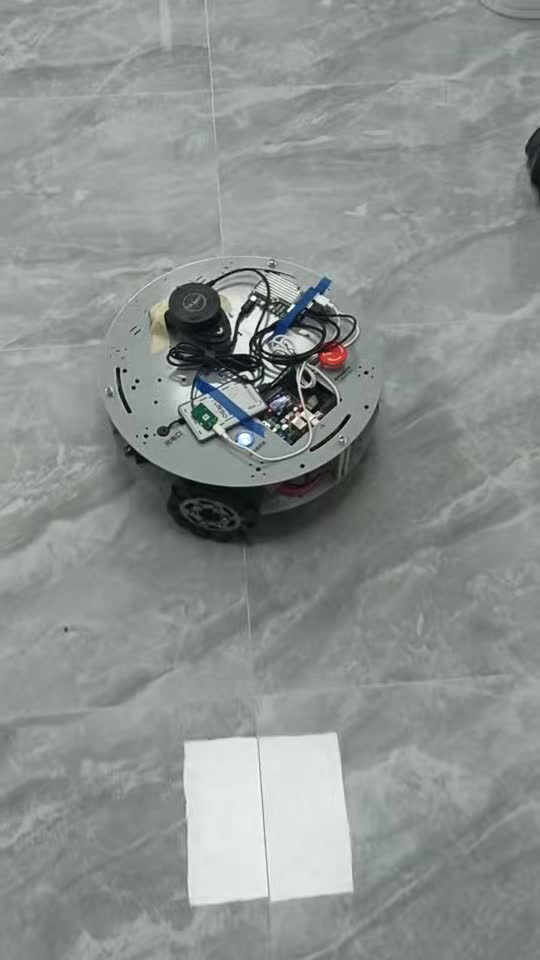
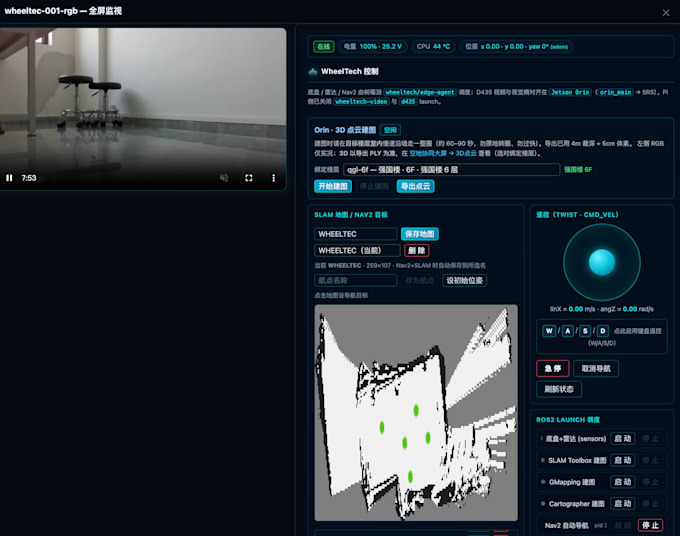
Heb je een Wheeltec mobiele robot maar loop je vast bij ROS2 setup, SLAM of autonome navigatie? Ik kan helpen.
Ik ben gespecialiseerd in Wheeltec platforms die draaien op ROS2 Humble en de officiële wheeltec_ros2 stack op Raspberry Pi en Jetson.
Wat ik doe:
Ondersteund: Wheeltec Mecanum, Omni en Ackermann kits met officiële wheeltec_ros2.
Jij levert: robotmodel, SSH/VNC toegang en jouw doel.
Jij krijgt: werkende launch files, opgeslagen kaart (Standard+) en een korte handleiding.
Stuur me een bericht met je Wheeltec model voordat je bestelt, ik bevestig de scope en planning.